FIG. 00
MUJIN
FIG. 00
BEYOND PIXELS
EN/JA
CAREER SLIDE DECK

Physical AI at
Planetary Scale.

画面の中にとどまらない。
現実世界を動かすソフトウェアを創る。

LEARN MORE 会社概要 & ファクト ↗
01 // AT A GLANCE

Physical AI & 機械知能のパイオニア。

技術や現場課題の深掘りに入る前に——
まずはMujinが何者で、何を開発し、どのようなスケールで世界へ挑んでいるのかの全体像です。

01 // THE UNIVERSAL BRAIN↗
機械知能のパイオニア

2011年にロセン・ディアニコフ博士と滝野一征が創業。ロボットアーム自体は製造せず、あらゆる産業用ロボット・重機を完全知能化・自律化するソフトウェアプラットフォーム「MujinOS」を開発しています。

02 // #1 FUNDING IN JAPAN↗
累計596億円以上($380M+)を調達

シリーズDを完了し、その年の国内スタートアップ年間資金調達額 No.1を記録。NTTグループ、カタール投資庁(QIA)等の支援を受け、長期目線でディープなPhysical AIの研究開発を推進しています。

03 // HIGHEST GOVERNMENT HONOR↗
内閣総理大臣賞(グランプリ)受賞

「日本スタートアップ大賞2026」にて最高賞である内閣総理大臣賞を受賞。日本発のディープテック・知能ロボティクスを牽引するトップランナーとして、国から公式に認められた実績を持ちます。

04 // GLOBAL FOOTPRINT↗
500名以上のチーム · 世界4拠点

東京本社に加え、米国(アトランタ)、欧州(オランダ)、中国(広州)に拠点を展開。30カ国以上から集うトップエンジニアが英語を公用語として開発を推進する、グローバル組織です。

LEARN MORE ミッション & コアバリュー ↗
02 // WHY NOW

デジタルAIは画面の中を変えた。
次は、物理世界を動かす番だ。

世界のサプライチェーンや製造現場は、未曾有の労働力不足と人口減少に直面しています。
LLMがデジタル業務を自動化する一方、物理世界の現場はいまだ過酷な肉体労働と、「盲目な」産業ロボットに依存しています。

STATUS QUO // AS-IS
過酷な肉体労働 と「盲目」で柔軟性のない産業機械

世界中で無数の人々が反復的で危険な肉体労働を強いられています。一方、従来の産業用ロボットは視覚を持たず柔軟性も欠けており、配置や品目が変わるたびに数週間の手動ティーチング(ポイント指定プログラミング)を要します。

↓ THE PARADIGM SHIFT
OUR VISION // THE WORLD WE ARE CREATING
「過酷な労働から人々を解放し、人類の創造性、イノベーション、そしてより良い世界の実現に貢献する」

産業機械を自律知能化し、世界中の現場が直面するサプライチェーン危機をその根底から解決します。

LEARN MORE MujinOS アーキテクチャ ↗
03 // WHAT WE BUILD

あらゆるロボットと
自動化設備を動かす統一OS。

ロボットアーム自体は作りません。
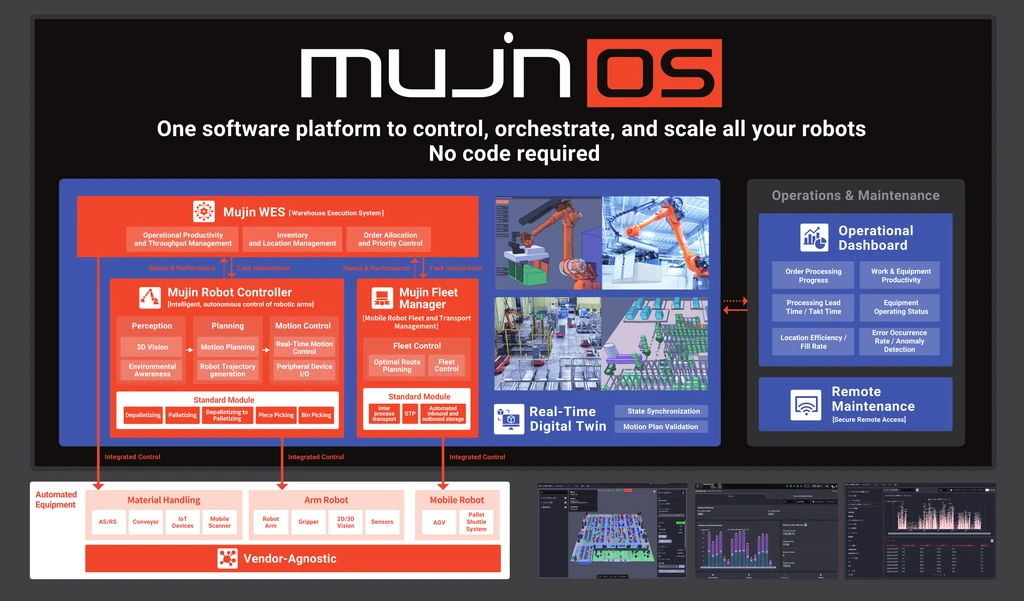
私たちが創るのは、あらゆるハードウェアをベンダーフリーで知能化し、導入即座に自律動作させる「頭脳」——MujinOS を搭載した MujinController です。

01 // APPLICATION LAYER
デパレタイズ · 混載パレタイズ · ピースピッキング · 部品供給 · フリートWES
02 // THE BRAIN (MUJINOS & CONTROLLER)
統合API · リアルタイム デジタルツイン · モーションプランニング · 3Dビジョン
03 // HARDWARE LAYER (VENDOR-AGNOSTIC)
マルチベンダーロボット (ABB, FANUC, KUKA, 安川電機, 川崎重工) + AGV/AMR + 3Dセンサー
MujinOS Platform Architecture
LEARN MORE コアテクノロジー詳解 ↗
04 // TECHNICAL PHILOSOPHY

ブラックボックスAIを超えて。
物理世界を動かす、決定論的知能。

数トンの産業ロボットが高速駆動する現場において、「99%の精度」は毎日重大な衝突事故を意味します。
確率的で挙動を完全に制御できないブラックボックスAIを排し、数理モデルに基づく MujinMI (Machine Intelligence) を切り拓きました。

PROBABILISTIC "BLACK-BOX" AI
試行錯誤と予測不能なエッジケース

End-to-Endのブラックボックス手法は、予期せぬエラーや誤動作が起きた際の原因究明が極めて困難で、現場ごとの膨大な再学習を強いられます。また、重量級アームが最高速度で動く現場において、衝突を防ぐ数理的な安全性保証が一切存在しません。

MUJINMI // DETERMINISTIC PHYSICAL AI
動的軌道最適化 + センサ常時フィードバック補正 + 幾何モデリング

高精度な3D認識と幾何モデリング、動的モーションプランニング、そしてセンサで捉えた現場のズレや外乱をミリ秒単位でフィードバックし自律補正するリアルタイム制御ループを融合。100%説明可能・ティーチング不要、そして数学的に衝突の完全回避を保証する動作生成を実現します。

LEARN MORE コアテクノロジー詳解 ↗
05 // CORE ARCHITECTURE

ロボットが「見て、考え、動く」ための、4つのコアアーキテクチャ。

エッジ環境で決定論的にミリ秒単位で協調動作する4つのリアルタイム・サブシステム。
3D認識から実機制御までをシームレスに結びつけます。

01 // MOTION PLANNING↗
リアルタイム・モーションプランニング

高自由度のアームであっても、1行のティーチングも書くことなく、ミリ秒単位で干渉のない最適軌道をリアルタイムに計算・生成します。

02 // 3D PERCEPTION↗
3Dビジョン認識 & 合成データ生成

外乱光の変化や反射面、さらに事前登録のない数百万種もの未知SKU(対象物)であっても、リアルタイムに高精度認識する高速3Dビジョン。

03 // DIGITAL TWIN↗
実行可能デジタルツイン(Executable Digital Twin)

単なる3D可視化ではありません。物理セルと1:1で完全同期し、センサフュージョンにより現場の状況をリアルタイムに反映して動的軌道計画を可能にする、実稼働型の環境モデルです。

04 // CLOSED-LOOP↗
自律フィードバック制御(クローズドループ)

認識・動作計画・実機制御を超低遅延ループで直結。荷崩れや突発的なズレなどの物理的な外乱が発生しても、ミリ秒単位で検知し即座に自律復帰します。

LEARN MORE 技術ブログ // MujinMI ↗
06 // THE HARD PROBLEMS

先端デジタルと、
容赦なき「現実の物理」がぶつかる最前線。

画面の中のコードでは飽き足らないトップエンジニアたちが、なぜMujinに集まるのか。
それは、泥臭く複雑な「現実の物理世界」こそが、最も解きごたえのある難問だからです。

< 2.0ms
1. ハードリアルタイム制約

クラウドの無尽蔵な計算資源には頼れない。現場のエッジ環境で、C++やPythonコードが複雑なグラフ探索と逆運動学(IK)をミリ秒単位で解き切る。

9.8 m/s²
2. 容赦なき物理の壁

重力、摩擦、慣性、変形するダンボール、偏る重心。理想的なシミュレーションでは通用しない、不確実で泥臭い現実の物理挙動をねじ伏せる。

Multi-Robot
3. ロボット群の自律協調

高速ロボットアーム、コンベア、自動倉庫、AGV/AMR。現場全体の機器を、デッドロックや滞留を一切起こさず完全同期・協調制御する。

Scalable
4. 産業用ロボットのスケーラビリティ

現場ごとの一品モノ・個別受託開発を終わらせる。世界中で即座に展開できる、標準化されたPhysical AIプロダクトへと昇華させる。

LEARN MORE プロダクト & 導入事例 ↗
07 // REAL-WORLD IMPACT

研究室のデモでは終わらない。
世界の巨大サプライチェーンを、24時間365日動かし続ける。

小売、EC、自動車、製造——各業界を牽引するグローバルリーダー各社の最前線で、
ミッションクリティカルな生産ラインと物流拠点をMujinのシステムが止めることなく稼働させています。

01 // LOGISTICS↗
知能パレタイズ & デパレタイズ

事前のマスター登録なしで、多品種混載・複雑な段積み・荷崩れしやすい荷物を、人間を超えるスピードと安定性で荷降ろし・積み付け。

02 // FULFILLMENT↗
ピースピッキング & バラ積みピッキング

膨大なアイテムが出荷されるECフルフィルメント拠点向けに、3Dビジョンによる多品種ピッキングとコンテナへの高密度な箱詰めを実現。

03 // MANUFACTURING↗
工場自動化 & 工程間搬送

自動車や精密機器の生産ラインにおいて、高精度な部品供給(パーツフィーディング)、工作機械へのワーク脱着、工程間の自動搬送を担う。

04 // FLEET WES↗
現場全体のフリート統合制御

自動倉庫クレーン(AS/RS)、コンベア、ロボットセル、そしてAGV/AMR(無人搬送車)フリートを、リアルタイムに完全同期・協調稼働。

LEARN MORE 会社沿革 & ファクト ↗
08 // SCALE & TRACTION

日本発の知能ロボティクスNo.1。
世界基準の実績と規模。

内閣総理大臣賞の栄誉と世界有数の機関投資家からの支援を追い風に、
世界中の物理自動化を支える基盤OSの社会実装を牽引しています。

596億円+
累計資金調達額($380M+)

シリーズDを完了し、その年の国内スタートアップ年間資金調達額 No.1を記録。NTTグループやカタール投資庁(QIA)等を引受先とし、腰を据えた長期R&Dを推進。

世界4拠点
全世界500名以上のチーム

東京本社を中核に、米国(アトランタ)、欧州(オランダ)、中国(広州)でエンジニアリングおよび導入オペレーションを展開。

30カ国以上
英語を公用語とするグローバルカルチャー

ロボティクス研究者、ソフトウェア/システムエンジニアなど、世界30カ国以上から多様なトップタレントが集う開発環境。

国内最高栄誉
日本スタートアップ大賞 内閣総理大臣賞

「日本スタートアップ大賞2026」にて最高賞を受賞。独自のグローバル特許ポートフォリオを武器に、日本を代表するディープテック企業として国から公式に認定。

LEARN MORE ミッション & 7つのコアバリュー ↗
09 // CULTURE & OPERATING PRINCIPLES

真実はすべて、「現場」にある。

日本のものづくりが培った「現場主義」の魂を、世界基準のエンジニアリングへ。

“重力や摩擦、センサノイズのデバッグは、Zoom越しにはできない。私たちは実機が動く現場で肩を並べ、現実世界の制約と真正面から向き合い、現実そのものをエンジニアリングの駆動力とする。”
Innovate
01Innovate with the highest speed and efficiency

小回りの利く少数精鋭が鈍重な巨人に勝る。あらゆる領域でスピードと効率を徹底し、常に革新的な仕事をやり抜く。
Never Give Up
02Never give up, never surrender

ロボットが安定稼働する最後の1分1秒まで粘り強く戦い続ける。諦める者に勝利はなく、勝者は決して諦めない。
Take Initiative
03Take initiative, be independent

指示を待ったり文句を言うのではなく、自ら率先して課題の根本解決に動く。批判ではなく解決策を見出す。
Big Picture
04Understand the big picture

「なぜその仕事をするのか」「どう顧客価値に繋がるのか」を常に自問し、チームの目標達成へ焦点を合わせる。
Highest Quality
05Pursue the highest quality

趣味の工作ではなく、社会を支える巨大な責任を背負った製品である。妥協を許さず、世界基準の品質にこだわる。
Inspire Others
06Inspire others to grow

偉業はチームの力で成し遂げられる。30カ国以上の違いを尊重し、単に助け合うだけでなく、互いを刺激し合い成長させる。
Be Crazy About Your Job
07Be crazy about your job

情熱こそが創造性とエンジニアリングの最大の源泉。素晴らしい成果を生み出す唯一の方法は、自らの仕事を愛すること。

LEARN MORE 全チーム紹介ハブ ↗
10 // ENGINEERING TEAMS

ディープテックの極致には、
研ぎ澄まされた専門性が必要だ。

あなたの書くコードは、どのレイヤーを動かすのか。
MujinのR&D組織は、MujinOS と MujinController の技術スタックごとに高度に専門分化されています。

PLANNING & CONTROL↗
Motion & Kinematics

モーションプランニング、運動学・動力学、軌道最適化、および複数ロボットの群制御(C++ / Python)。

PERCEPTION & VISION↗
3D Vision & Spatial AI

3次元点群(Point Cloud)処理、深層学習による姿勢推定、合成データ生成、カメラキャリブレーション。

Computer Vision ↗ 3D Point Cloud
PLATFORM, FLEET & UI↗
MujinOS, Fleet & WebGL

分散型WESフリート制御、Linux OSインフラ、3D WebGL UI、IoTポータル、開発者向けツールチェイン。

HARDWARE & QA↗
Edge Hardware & System Reliability

産業用高耐久コントローラ筐体、組込みファームウェア、産業用I/O・ペンダント、24/7連続稼働テスト。

LEARN MORE 全チーム紹介ハブ ↗
11 // PRODUCT, DEPLOYMENT & BUSINESS TEAMS

どれほど優れたコードも、
現場で価値を生み出さなければ意味がない。

Physical AIは、SaaSアプリのようにクラウドへのデプロイだけで完結しません。
コア技術を巨大物流拠点や工場で確実に稼働させるには、あらゆる職種のプロフェッショナルによる世界水準の実行力(エグゼキューション)が不可欠です。

PRODUCT MANAGEMENT↗
Product Management (PM)

現場のペインや市場のボトルネックを吸い上げ、MujinOSの汎用機能、ハードウェア認証、プロダクトロードマップへと昇華させる。

FIELD & INTEGRATION↗
System Integration & Field Eng

ロボットセルのレイアウト設計、現場での実機立ち上げ・コミッショニングを担い、現場の知見をR&Dへと還元する。

COMMERCIAL GROWTH↗
Solution Sales & Business Dev

物流・製造業を牽引するグローバルトップ企業の経営層と対話し、現場全体の自動化・DXトランスフォーメーションを構想・提案する。

OPERATIONS & PEOPLE↗
Global Operations & Corporate

コントローラの量産製造・サプライチェーン、世界各国からの採用を支えるPeople Operations、事業拡大を牽引するファイナンス。

LEARN MORE ロボットセンター見学ツアー ↗
12 // THE ON-SITE ADVANTAGE & WORKPLACE

Physical AIはロボットの数が物を言う。
だから現場で開発する。

シミュレータが解けるのは全体の8割まで。
真のブレイクスルーが生まれる「最後の2割」を突破するには、日常的に膨大な実機にアクセスできる環境と、顔を突き合わせた即座のコラボレーションが不可欠です。

東京本社 // ロボットイノベーションセンター
01 // HARDWARE ADVANTAGE TOKYO HQ
社内に広がる圧巻の実機ロボット群

東京本社には、主要全メーカーの産業用ロボット、AGV、3Dセンサーが数十台規模で稼働する「ロボットイノベーションセンター」を併設。自席で書いたコードを、数分後にはフロアの重量級実機へデプロイして検証できます。

02 // ON THE FLOOR VS. ZOOM IN-PERSON
対面・現場で即座に連携するチーム文化

私たちは誇りを持って出社・対面重視の組織です。高速軌道でエラーが出たりハンドが滑った際、ソフトウェア、ビジョン、ハードウェア、導入エンジニアが実機セルの周りに即座に集結し、現場で原因を究明。リモートでの数週間に及ぶやり取りを一掃します。

03 // GLOBAL TALENT INFRASTRUCTURE 30+ NATIONS
公用語は英語 · 東京への移住サポート

日常の業務やドキュメントはすべて英語。ビザ取得から東京への転居まで手厚いリロケーション支援を提供し、専属シェフによる無料ランチなど充実した福利厚生でエンジニアを支えています。

LEARN MORE 技術ロードマップ ↗
13 // WHAT'S NEXT

この巨大な変革は、まだ序章に過ぎない。

私たちが求めているのは、完成した製品の「保守担当者」ではありません。
次の10年の物理自動化をゼロから構想し、切り拓く「パイオニア」です。

HORIZON 01
次世代 MujinOS

単一セル単位の知能化から、施設・工場全体を自律的かつリアルタイムに自己最適化する包括的OSへと進化させる。

HORIZON 02
施設全体のフリート統合・群制御

多様なロボットアーム、自動倉庫(AS/RS)、AGV/AMRなど、数十〜数百台の異種マシンをデッドロックなく完全同期・群制御する。

HORIZON 03
世界初・スケーラブルなロボット製品化

一品モノの脆いSI受託開発から脱却し、モジュール化され世界中に10倍の速度で導入可能な「量産プロダクト」へと再定義する。

3D TWIN FULL 18-CELL WAREHOUSE DIGITAL TWIN
DRAG: ORBIT · RIGHT-DRAG: PAN · SCROLL: ZOOM
← → / SWIPE · [V] 3D INSPECT · [C] CAM MODE · [F] FULLSCREEN · [N] NOTES · [P] PRESENTER · [Ctrl+P] PDF