WMS・WCS・WESとは?|物流倉庫自動化に不可欠な3大システムの役割とロボット連携を徹底解説
物流センターの自動化はロボット単体では実現できません。全体を統括するWMS(倉庫管理システム)、設備を動かすWCS(倉庫制御システム)、人と機械を動的に同期するWES(倉庫実行システム)の役割、階層別レイテンシ、そしてロボット統合基盤(MujinOS)によるマルチベンダー連携を徹底解説します。
物流センターの生産性向上や省人化を進める際、「高性能な最新ロボットを単体で導入すれば現場の課題が解決する」と考えてしまうと、期待した投資対効果(ROI)を得られないケースが多々あります。
物流現場において真の自動化・全体最適を達成するために最も重要なのは、「現場で動く物理設備(知能ロボット・AGV・コンベヤ)」と「センター全体のモノと情報の流れを司る上位IT制御システム群」との緊密な同期です。
本記事では、物流自動化の中核を担う3大システム「WMS」「WCS」「WES」の役割分担と階層構造、なぜ今WESが自動化の鍵として不可欠とされているのか、そして知能ロボット統合基盤(MujinOS)によるマルチベンダー連携の最前線を徹底解説します。
なぜ今、WES(倉庫実行システム)が自動化の中核に躍り出たのか?
従来の物流倉庫では、長年にわたり「WMS(全体計画・在庫管理)」と「WCS(個別設備制御)」の2層構造で運用されてきました。しかし、多品種小口化が進み、AGVや知能ロボットアームなどの自律型ロボティクスが導入される現場において、従来の2層構造では現場のリアルタイムな動きに対応しきれず、様々な運用上のギャップが生じるようになりました。
従来の2層構造が直面する「自動化の孤島(サイロ化)」
- WMS(管理層)の時間軸が遅すぎる: WMSは朝のバッチ処理などで静的な出荷指示を発行します。しかし現場では、突発的な急ぎオーダー、欠品、特定コンベヤの荷詰まり、ロボットの変形段ボール処理など、秒単位で不確定要素が発生します。WMSにはこれらを現場レベルでリアルタイムに吸収・再配分する能力がありません。
- WCS(制御層)の視野が局所的すぎる: WCSは特定メーカーのマテハン機器(例:A社のコンベヤ、B社の自動倉庫)のPLCと直結し、数ミリ秒単位でモーターやセンサーを動かします。しかし、WCSは「倉庫全体の進捗」や「後工程の混雑度」を把握できないため、自設備のみを動かし続け、結果として下流工程で荷詰まりや渋滞を引き起こしてしまうケースがあります。
この「管理」と「制御」の間にある深い溝を埋め、秒単位・サブ秒単位で人と機械の全体稼働をリアルタイムに最適化する指揮官として登場したのが「WES(Warehouse Execution System)」です。
物流3大システムとロボット制御の階層構造・レイテンシ比較
物流センターを制御するITシステム群は、以下のように時間軸(レイテンシ)と意思決定の粒度によって明確に役割分担されています。
| レイヤ | システム | 主な役割 | 時間軸(レイテンシ) | 主な通信方式・プロトコル |
|---|---|---|---|---|
| 上位基幹 | ERP / SCM | 全社調達、受発注、サプライチェーン計画 | 日〜月単位 | REST API、EDI、バッチ連携 |
| 管理層 | WMS(倉庫管理) | 在庫数量、棚番管理、入出荷伝票、出荷検品 | 数時間〜分単位 | REST API、DBリンク、JSON/XML |
| 実行層 | WES(倉庫実行) | 動的オーダー引当、人と設備の負荷分散、進捗平準化 | 数秒〜数百ミリ秒 | WebSocket、gRPC、MQTT、REST |
| 制御層 | WCS(倉庫制御) | コンベヤ合流・分岐、シャトル走行指示、リフター制御 | 数十ミリ秒〜数ミリ秒 | CC-Link、PROFINET、Modbus、PLC Socket |
| ロボット層 | 知能ロボットOS (MujinOS等) |
3Dビジョン認識、リアルタイムアーム軌道生成、AGV群制御 | 1ミリ秒以下〜リアルタイム | EtherCAT、産業用リアルタイムEthernet |
3大システムの詳細機能
1. WMS(Warehouse Management System:倉庫管理システム)
倉庫全体の在庫データや入出荷実績を一元管理する基幹システムです。
- 在庫・ロケーション管理: どの棚(ロケーション)に、どのロット・賞味期限の商品が何個保管されているかを厳密にトレース。
- 入出荷指示の生成: 上位ERPから受信した出荷データをまとめ、ピッキングリストや出荷バッチを作成。
- 棚卸し・出荷検品: 定期棚卸しの差異管理や、最終出荷時のバーコード検品実績を記録。
2. WES(Warehouse Execution System:倉庫実行システム)
WMSの計画と現場の実稼働状態をつなぎ、リアルタイムにボトルネックを解消するオーケストレーターです。
- タスクの動的割り当て(ディスパッチ): 現場のロボットの処理速度、コンベヤの滞留状況、作業員の現在地と進捗をリアルタイムに検知し、次の作業を最も待ち時間の少ない設備や人員へ動的に割り当て。
- 人と機械のハイブリッド同期: ハンディ端末やスマートウォッチを持つ作業員と、無人搬送車(AGV)やピッキングロボットの進捗を同期させ、同一オーダーの品揃えタイミングを完璧に一致させます。
- WIP(仕掛かり)バッファの最小化: 下流の梱包・パレタイズ工程が混雑している場合、上流のピッキング・出庫テンポを自動調整し、ライン上の荷溢れを防止。
3. WCS(Warehouse Control System:倉庫制御システム)
物理的なマテハン機械のPLCやモータードライバに直結し、ハードウェアを動かす制御ファームウェア層です。
- ミリ秒単位のライン制御: 光電センサーが荷物を検知した瞬間にコンベヤを停止させる、ソーターのシュートへ振り分けるなどの物理シーケンス制御。
- 機器ハードウェアの異常監視: モーターの過負荷、サーマルエラー、コンベヤの詰まりなどを常時センシングし、緊急停止インターロックを実行。
マルチベンダー化の壁と、MujinOSによる革新的ソリューション
現代の自動化物流センターでは、「A社の立体自動倉庫」「B社のコンベヤ」「C社の知能ロボットアーム」「D社のパレットAGV」など、工程ごとに異なるベンダーの機器が混在するマルチベンダー環境が一般的です。
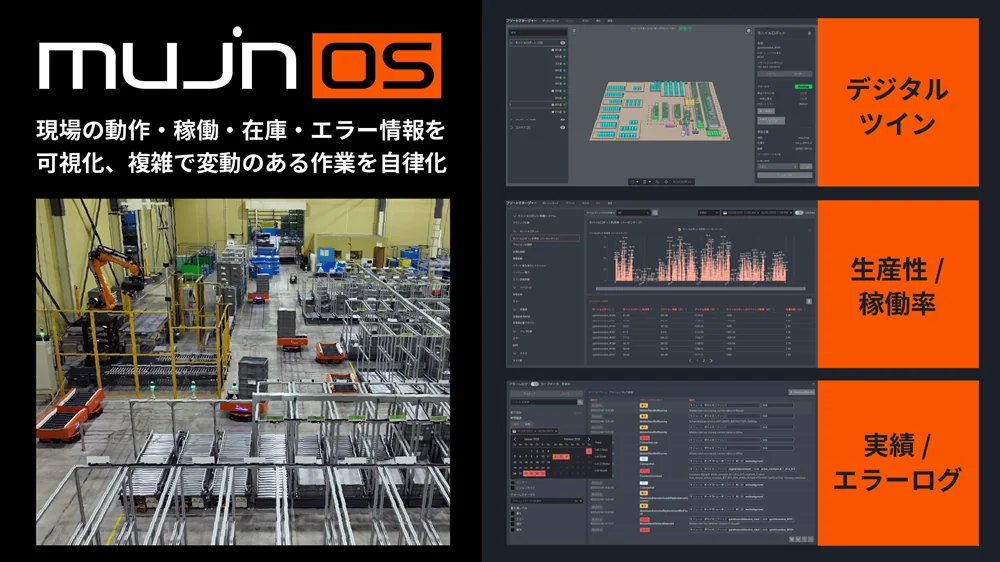
MujinOS:3Dデジタルツイン上でロボットアーム・AGV・周辺設備を単一ソフトウェア基盤で統合
従来のマルチベンダー連携のボトルネック
- 通信ハンドシェイクの遅延: 各社独自のコントローラ間でPLCの接点信号(I/O)やシリアル通信を介して「準備完了」「搬送中」「完了」のやり取りを行うため、荷物の受け渡し1回ごとに1〜3秒の待機ロスが発生していました。
- 障害原因の切り分け不能: 「AGVが止まったのか、パレタイザーが待っているのか、コンベヤのセンサー不良か」の判断が困難で、チョコ停時の復旧に膨大な時間が浪費されていました。
MujinOSがもたらす統合アーキテクチャ
Mujinは、世界初の産業用ロボットOS「MujinOS」により、このマルチベンダーの分断を解消しました。
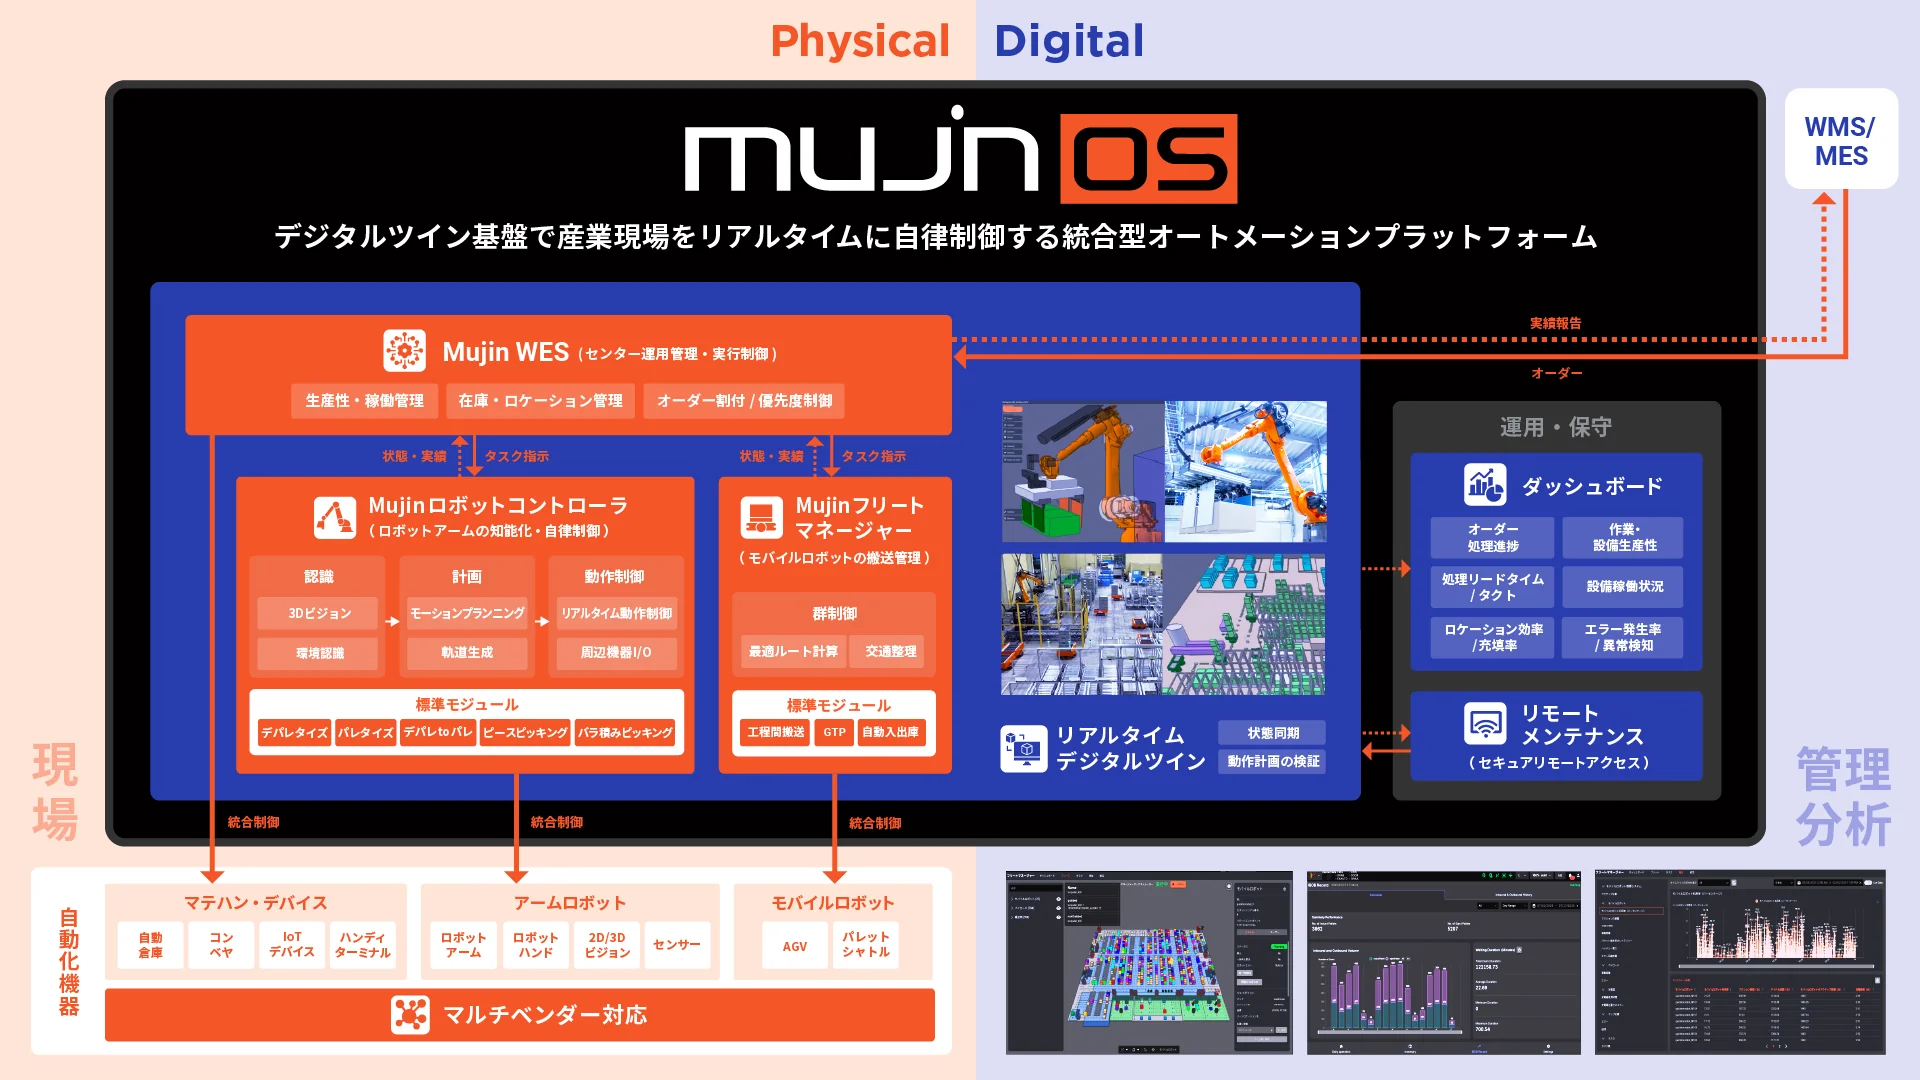
MujinOSプラットフォーム:WES/WMSから現場のロボット・AGV群制御までを統合
- 待ち時間をなくす先行連携動作: MujinOS共通のリアルタイム3Dデジタルツイン上でAGVとロボットアームが互いの位置と状態を共有。AGVが停止位置へ到着する直前にアームがあらかじめ降下動作を先行させることで、受け渡し時のタイムロスを極限まで削減します。
- FMS(AGV群制御)とアーム制御の一元化: パレット搬送AGVのトラフィック管理と、パレタイズ/デパレタイズロボットの把持計画が同一システム内で連動。パレットの到着順序や傾きに合わせてアームが自律的に軌道を調整してスムーズに受け渡します。
- WESとのシームレスなAPI連携: 上位WESに対して、ロボットセルの実効スループットや搬送待ち状況をリアルタイムAPIで公開し、センター全体の動的ロードバランシングを可能にします。
実現場における3大連携シナリオ
WMS・WES・WCS・知能ロボットが有機的に連動することで実現する、代表的な自動化シナリオです。
1. 入荷デパレタイズと動的格納
トラックから降ろされたパレットをMujinRobotデパレタイザーが荷下ろし。WMSの出荷予測に基づき、WESが高回転商品をアーム近傍の平置きエリアへ、低回転商品を自動倉庫へ動的に振り分けます。
2. ピッキング〜混載パレタイズの出庫同期(ウェーブ同期)
ケースシャトルからの出庫順序とAGVのパレット供給、パレタイザーの混載積み付け計画をミリ秒で同期。ライン上でのケース滞留や空パレット待ちによる停止を極限まで排除します。
3. トラックバース直結のJIT出庫
トラックの到着遅延や早着の情報をバース管理システムからWESが検知。出荷優先順位を動的に再編成し、トラック到着の瞬間にパレットがバースへ自動搬送されるジャストインタイム出庫を実現します。