物流ロボットとは?|荷役・搬送・仕分けを自動化する最新ロボットの全容を徹底解説
物流倉庫の自動化を牽引する物流ロボットの定義、2024年問題に伴う普及背景、代表的な4大ロボット(AGV/AMR、GTP自動倉庫、デパレタイザー/パレタイザー、ピースピッキング)の特徴・技術仕様・導入効果を徹底解説します。
物流ロボットとは、入出荷、保管、水平搬送、仕分け、積み付け・荷下ろしなど、これまで倉庫作業者の体力と経験に依存していた物流業務を代替・支援する最先端の自動化ロボットです。
代表的なものには、パレットやケースの搬送を担う「AGV(無人搬送車)/AMR(自律走行搬送ロボット)」、作業者の元へ棚やビンを自動搬送する「GTP(Goods-to-Person)型ロボット自動倉庫」、重量段ボールの荷下ろし・混載積み付けを行う「知能パレタイザー/デパレタイザー」、多品種の個別商品を仕分ける「ピースピッキングロボット」などがあります。

物流倉庫における「降ろす」「運ぶ」「探す」「積む」工程の実用ロボット化領域
物流ロボット普及の構造的背景:なぜ今、自律型ロボティクスが不可欠なのか?
これまで物流倉庫の省人化・機械化は、ベルトコンベヤやソーター、スタッカークレーン型立体自動倉庫といった「固定式マテハン機器」が主流でした。しかし、EC需要の急拡大や多品種小口化、そして物流業界を取り巻く労働環境の変化に伴い、従来の固定設備だけでは対応が難しくなっています。
1. 「2024年問題」とトラック待機時間の削減要請
2024年4月からのトラックドライバーに対する時間外労働上限規制(年間960時間)の適用により、物流拠点での荷待ち時間や荷役時間の削減は喫緊の経営課題となっています。トラックがバースに接車してから荷下ろし・検品・格納を行い、再び出庫・積み付けを終えて出発するまでの滞在時間を大幅に短縮するためには、庫内荷役の自動化が欠かせません。
2. 固定式マテハンが抱える3大限界
従来のコンベヤや立体自動倉庫には、現代のビジネス環境において以下の構造的課題が存在します。
レイアウトの不可逆性
床面アンカー固定や大規模鉄骨架構を伴うため、一度敷設するとルート変更や増設が極めて困難。倉庫レイアウトが固定化されます。
初期投資の莫大さと陳腐化
数十億円規模の初期投資が必要な上、荷姿や事業形態(SKU数・取扱量)が数年で変化した場合、設備が早期に陳腐化してしまうリスクを抱えています。
単一障害点(SPOF)のリスク
メインコンベヤが1箇所でも故障で停止すると、搬送ライン全体が止まり、センター全体の出荷業務に大きな影響を及ぼします。
こうした固定設備の弱点を克服し、「モジュール単位での段階的導入」「レイアウト変更の容易性」「物量波動への柔軟なスケーラビリティ」を実現する手段として、自律型の知能物流ロボットへの移行が急速に進んでいます。
物流センターを支える代表的な4大ロボット
現在、先進的な物流センターや製造工場で実稼働フェーズにある中核ロボット4種の特徴と技術的ブレークスルーを解説します。
1. AGV/AMR(無人搬送車・自律走行搬送ロボット)
床面の誘導体(QRコード・磁気テープ)やLiDAR SLAM技術を活用し、パレット、ラック、カートを自動運搬するロボットです。
- 歩行ロスの削減: 作業員が1日に1〜2万歩も歩いていた移動(歩行)ロスを大幅に削減し、検品や管理業務など本来注力すべき付加価値作業に専念できます。
- 建屋スペースの有効活用: 通路を分断する固定コンベヤと異なり、作業員やフォークリフトとの交差通行が可能な柔軟な動線設計が可能です。
- QRグリッド式とSLAM式の使い分け: 重量パレットの高密度搬送やアームロボットとのミリ単位の受け渡しには、スリップによる誤差が蓄積しない「QRグリッド式」が圧倒的な稼働安定性を誇ります。一方、頻繁にレイアウトが変わる軽作業エリアでは床面工事不要の「SLAM式(AMR)」が適しています。
2. ロボット自動倉庫(GTP / Goods-to-Person)
従来のスタッカークレーン型自動倉庫に代わり、小型ロボットが商品棚(ポッド)や保管コンテナを持ち上げ、作業者のステーションまで直接運ぶ「Goods-to-Person(定点ピッキング)」システムです。
- 棚搬送型(Shelf-Moving GTP): ロボットが棚の下に潜り込み、棚ごと持ち上げて作業ステーションへ搬送。アパレルや日用品など中小型SKUの保管・ピッキングに広く普及。
- ビン・キューブ型(3D Shuttle / Cube Storage): AutoStoreやExotecに代表される、格子状レール上をロボットが縦横無尽に走行し、高密度に格納されたビン(専用コンテナボックス)を出庫するシステム。天井高を最大限に活かした超高密度保管を実現。
- ピッキング効率の飛躍: 作業者が歩き回る「Person-to-Goods」方式に比べ、作業効率は3倍〜5倍に跳ね上がり、ピッキングミスもほぼゼロになります。
3. 知能デパレタイザー/パレタイザー
入荷したパレットから段ボールケースを降ろす「デパレタイズ」と、出荷用パレット、カゴ車、カートラックへ荷物を積み付ける「パレタイズ」を自動化する産業用アームロボットです。
- 過酷な重量物荷役からの完全解放: 1箱10〜25kgの重量ケースを1日に数百〜数千回積み降ろす作業は作業者の腰痛リスクが極めて高く、現場の離職や人手不足を招く大きな要因となっていました。ロボット化により、身体的負荷の重い過酷な工程を無人化できます。
- 「ティーチング型」から「マスターレス(知能化)」へ: 従来のロボットは事前にケース寸法や積みパターンを登録(ティーチング)しなければ動けませんでした。最先端のMujinRobotでは、3Dビジョンと自律動作計画AIにより、事前登録なし(マスターレス)で未知の混載パレットを瞬時に認識し、ミリ秒単位で最適な把持・積載軌道を自己生成します。
- 3種類の什器対応: パレットだけでなく、運送現場で主流のカゴ車(ロールボックスパレット)や6輪台車(カートラック)への混載積み付けも1台でこなします。
4. ピースピッキングロボット
EC物流センターや医薬品・化粧品卸拠点で、棚やオリコンから多種多様な個別商品(ピース品)を1点ずつ吸着・把持して仕分けるロボットです。
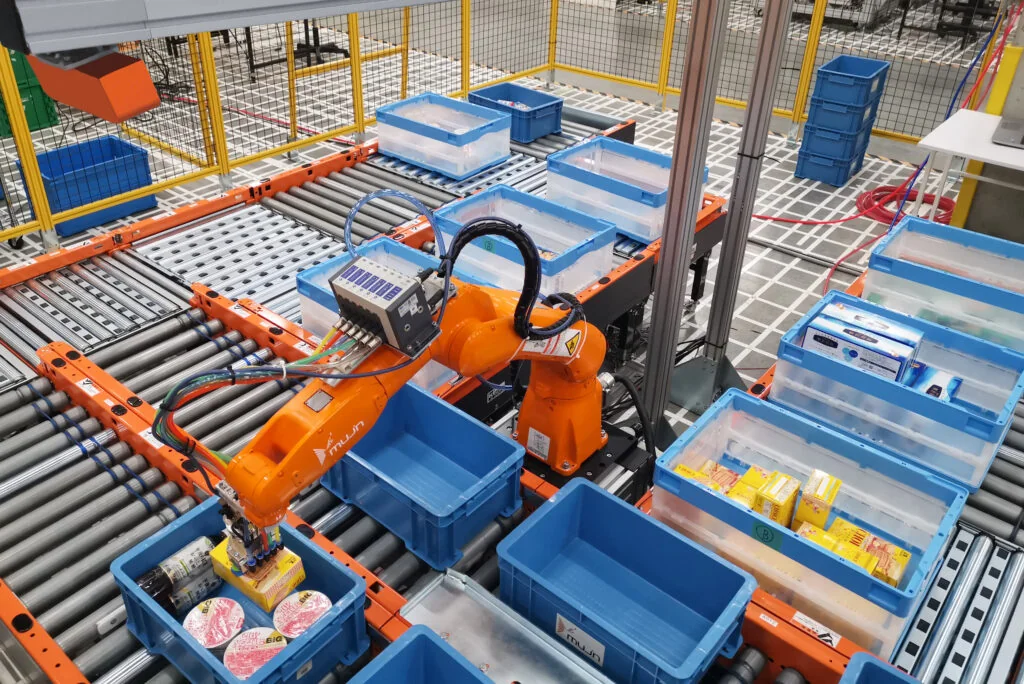
多品種・不定形な商品を3Dビジョンで認識し、高速・高精度にピッキング
- 不定形ワーク・反射物への適応: 直方体の箱物だけでなく、透明フィルム包装、レトルトパウチ、ボトル、文房具など、表面性状や重心が異なるワークを3DビジョンとAIが瞬時に解析。
- ハイブリッド知能ハンド: 吸着パッドの個別制御やメカニカルエアグリッパーを組み合わせ、ワークの傾きや箱内壁面との干渉をリアルタイムに回避しながら取り出します。
- ピッキングと検品の同時実行: アーム移動中にバーコードやOCRを読み取り、重量センサーと照合することで、ピッキングと出荷検品を1アクションで完了させます。
代表的4大物流ロボットの選定比較マトリクス
倉庫の自動化を検討する際、どの工程にどのロボットを適用すべきかを整理した比較表です。
| ロボット分類 | 主な対象工程 | 代表的搬送・対象ワーク | 導入の柔軟性 | 期待される導入効果 | 導入検討のキーファクター |
|---|---|---|---|---|---|
| AGV / AMR | 水平搬送・工程間連携 | パレット、カゴ車、専用ラック | 極めて高い (走行路変更が容易) |
歩行ロス100%削減 フォークリフト削減 |
搬送量(t/h)、床面状態、交差・合流の群制御能力 |
| ロボット自動倉庫 (GTP) |
保管・出庫・ピッキング | 商品保管棚、樹脂トールコンテナ | 中程度 (グリッド・エリア画定) |
ピッキング効率3〜5倍 保管容積率の大幅向上 |
天井高、SKU数、出荷頻度(ABC分析)、物量波動 |
| パレタイザー/ デパレタイザー |
入荷デパレ・出荷積み付け | 段ボール、オリコン、P箱(〜30kg) | 高い (既存ラインへの据付可) |
重量作業の完全無人化 トラック回転率2倍 |
混載対応可否、マスター登録運用の有無、什器種類 |
| ピースピッキング ロボット |
個品ピッキング・仕分け | 化粧品、日用品、医薬品、食品 | 高い (セル単体で展開可能) |
24時間無人オーダー処理 誤出荷の撲滅 |
ワーク対象網羅率(カバレッジ)、タクトタイム、把持成功率 |
「部分最適」の罠を回避し、「全体最適」の自動化を実現するために
物流ロボットの導入で最も避けるべきなのは、「特定工程だけを自動化したが、前後の工程でボトルネックが発生し、倉庫全体の出荷能力が頭打ちになる」という、いわゆる「部分最適」の罠です。
例えば、最新鋭のAGVを多数導入しても、出荷バースでの積み付けが手作業のままではパレットが滞留し、AGVが搬送待ちで渋滞してしまいます。逆にパレタイザーだけを高速化しても、ケースの供給順序やコンベヤ搬送が同期していなければ、ロボットアームは荷待ちのアイドル状態(手待ち)となってしまいます。
真の物流DXを果たす鍵は、物理ロボット(ハードウェア)、それを統合制御する共通ソフトウェア基盤(MujinOS等)、そして現場のモノと情報の流れをリアルタイムに同期させるWES(倉庫実行システム)を一体として設計することにあります。