MujinRobotパレタイザーの特徴を徹底解説|混載積み付け自動化の最前線
物流倉庫の最難関工程であるパレタイズ(荷積み)の自動化。熟練者の暗黙知を再現する自動積み付け計算、3種の什器対応、荷崩れ監視、PALTACやアズワンでの導入実績まで、MujinRobotパレタイザーの強みを徹底解説します。
物流センターの出荷工程において、最も人手依存度が高く、かつ自動化が困難とされてきたのが「パレタイズ(荷積み・積み付け作業)」です。
サイズも重量も強度も異なる多種多様な商品を、輸送中に荷崩れしないようバランスを取りながらパレットやカゴ車へ積み付ける作業は、これまで現場作業者の長年の経験と勘(暗黙知)に依存してきました。本記事では、この超難関工程を完全自動化する「MujinRobotパレタイザー」の仕組み、先端テクノロジー、そして大規模物流現場での実稼働実績を徹底解説します。
数十キロの重量物を1日に数百〜数千回積み上げる作業は身体への負担が極めて重く、人員確保の難航や腰痛による労災発生が物流現場の大きな課題となっていました。
なぜ「混載パレタイズ」は工学的に超難関なのか?
製造工場の単一品種パレタイズ(同一形状・重量のケースを定型パターンで積む作業)は何十年も前から産業用ロボットで実用化されていました。しかし、卸・小売り・EC物流における「多品種混載パレタイズ(Mixed Palletizing)」は、ロボット工学において極めて高いハードルが存在します。
コンピュータサイエンスにおける「3Dビンパッキング問題(NP困難)」に加え、現実の物流現場では以下の複雑な物理制約をミリ秒単位で同時に満たす必要があります。
耐荷重・天面耐圧の厳密計算
重い飲料や洗剤などのケースを下層に、軽量な菓子や日用品を上層へ配置。さらに、開封用ミシン目が入っているため天面強度が低い段ボール箱なども、上の荷物の重みで潰れないよう、瞬時に荷重分散を計算する必要があります。
重心安定性と輸送振動耐性
トラック輸送時の振動や急ブレーキでも荷崩れしないよう、パレット全体の重心を中心付近に保ち、外周を壁のように囲む「インターロック積み」や「ピンホール積み」などを動的に生成します。
納品先(店舗)の陳列順・棚割り最適化
単に箱を隙間なく詰めるだけでなく、納品先スーパーやドラッグストアの売り場通路(生鮮、飲料、雑貨など)ごとのカテゴリー順にまとめて積載し、店舗での品出し工数を削減します。
機構学的制約(特異点・干渉回避)
6軸多関節ロボットがカゴ車の格子壁の奥深くまで進入する際、アームの構造上それ以上動かせなくなる「特異点(シンギュラリティ)」や、什器フレームとの接触を確実に回避するリアルタイム軌道計算が必要です。
従来型ロボット vs MujinRobot:「マスターレス」の革命的差異
従来の産業用ロボットが混載パレタイズに失敗してきた最大の原因は、「事前教示(ティーチング)」と「寸法マスタ登録」を前提としていた点にあります。
| 比較項目 | 従来型パレタイズロボット | MujinRobot知能パレタイザー |
|---|---|---|
| 事前マスタ登録 | 必須(全SKUのCAD・外形寸法・重量登録が必要) | 不要(マスターレス):3Dビジョンで未知の箱も即座に認識 |
| 積み付け計算 | 静的パターン呼び出し(新商品ごとに教示作業) | 完全動的自律計算:ミリ秒で最適パターンとアーム軌道を自己生成 |
| ワークの個体差 | 膨らみ・変形・ミシン目で吸着ミスや停止頻発 | 変形・ミシン目入りケースも知能ハンドが適応把持 |
| 什器のゆがみ | カゴ車の経年歪み(±数cm)に追従できず接触停止 | 3Dビジョンで什器の歪みをリアルタイム補正して進入 |
| 異常復旧 | トラブル発生時に専門スタッフによる手動ティーチング復帰が必要 | 状況変化を自動認識し、その場で再計画して自律稼働継続 |
Mujinは、世界初の完全ティーチレス知能ロボットソフトウェア技術により、これらすべての課題を克服しました。
MujinRobotパレタイザーの構成:脳・身体・目・手の統合
MujinRobotは、独自開発の自律知能制御技術(脳)を核に、産業用ロボットアーム(身体)、3Dビジョン(目)、特殊知能ハンド(手)を高度に統合しています。
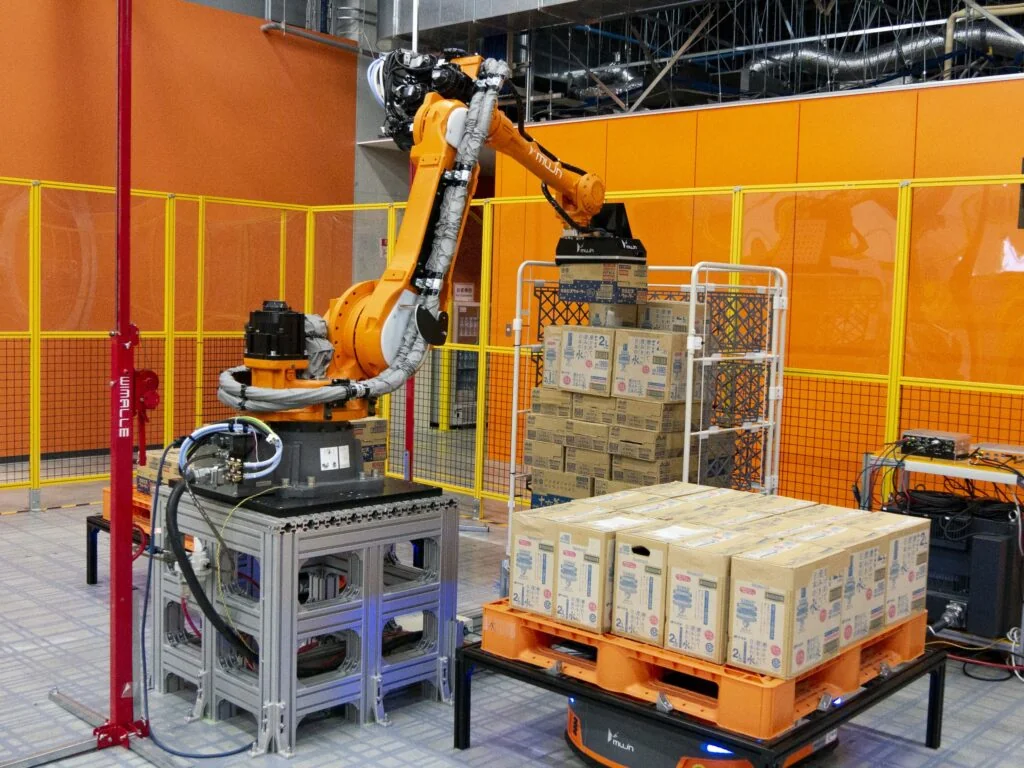
MujinRobotパレタイザー:独自知能コントローラ、3Dビジョン、専用ハンド、ロボットアームが一体稼働
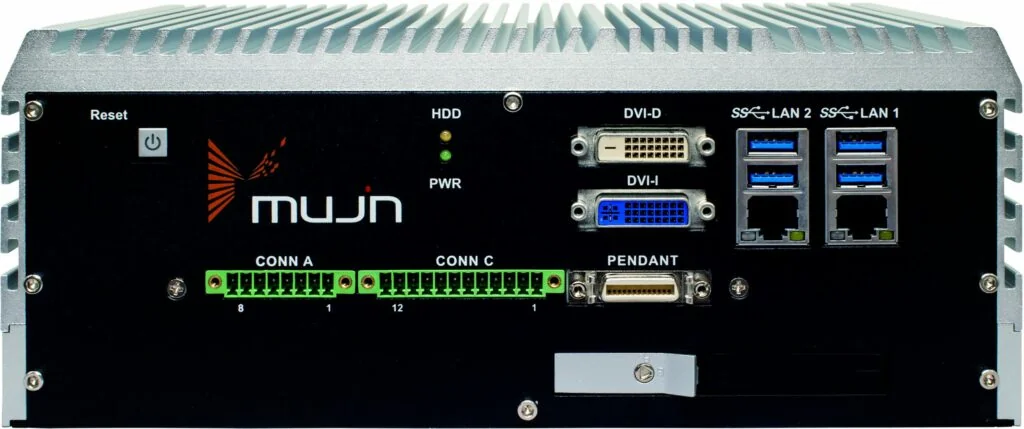 脳:Mujinコントローラ
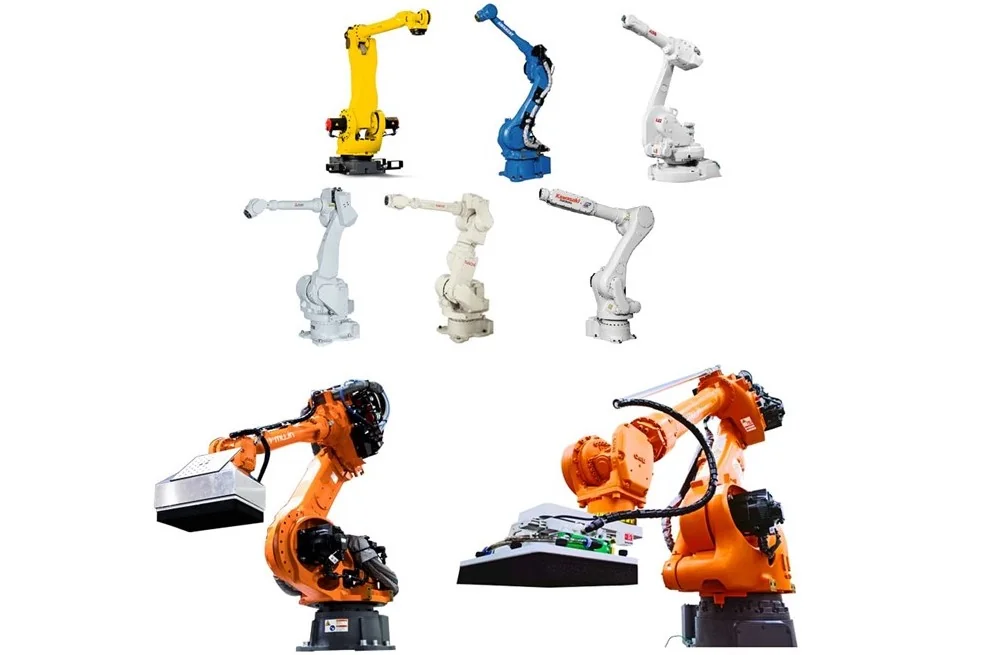 身体:各社ロボットアーム
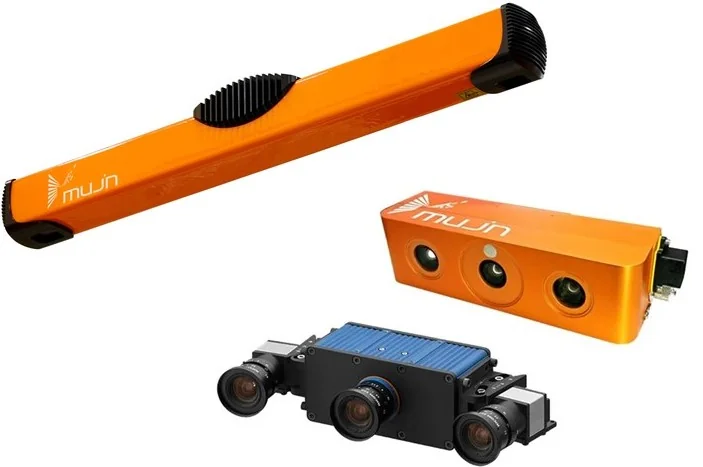 目:Mujin3Dビジョン
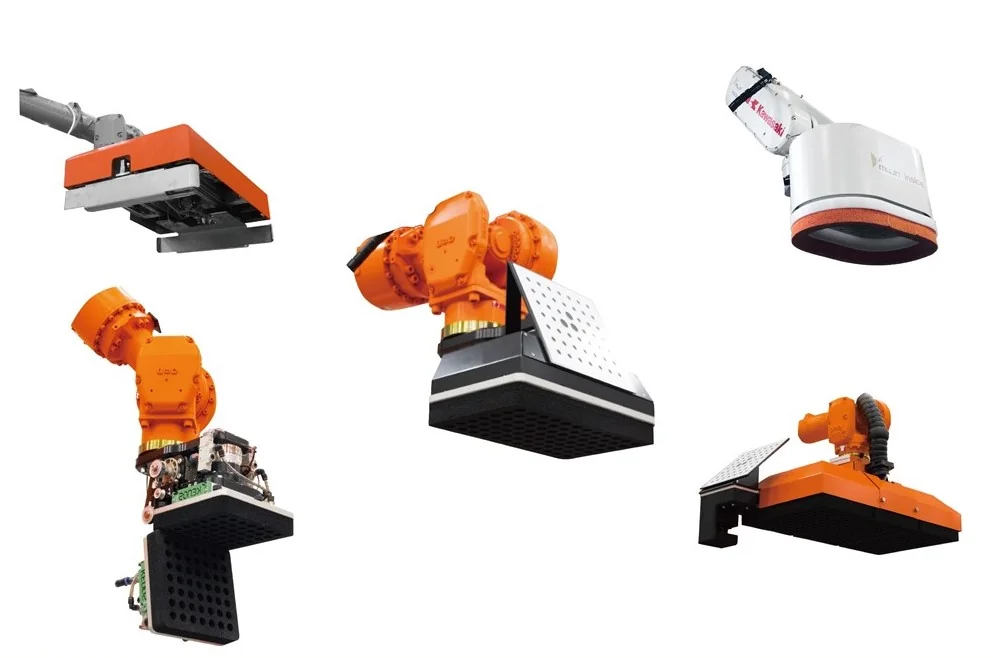 手:Mujin知能ハンド
最適積み付けの自動計算と搬送連携フロー
MujinRobotパレタイザーは、出荷指示データを受信すると同時に、ミリ秒単位で仮想空間上に最適な積み付けパターンを自動シミュレーションします。
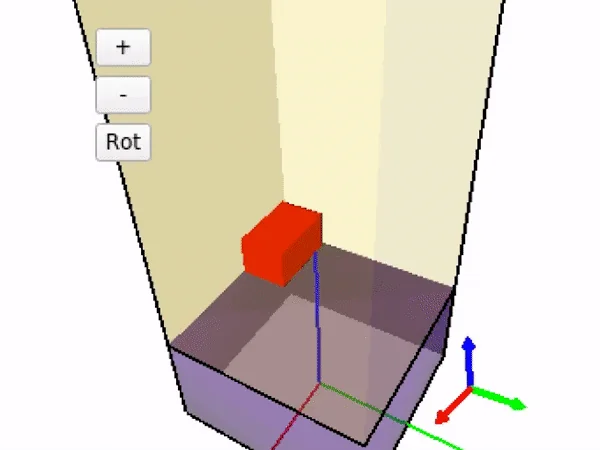
積み荷のバランス、積載効率、得意先での補充効率、アーム軌道を考慮して最適パターンを瞬時に自己生成
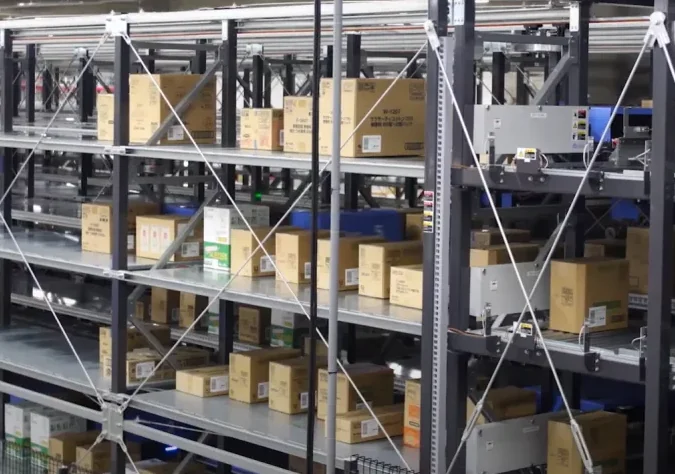
計算完了後、システムはケースシャトルやAGVへ品出し指示を出します。ケースが所定の順序でロボットステーションへ搬送され、シミュレーション通りに什器へと積み付けられていきます。
現場の実運用を支える8大先端知能機能
実運用においてラインを止めないため、MujinRobotパレタイザーには現場発の高度なインテリジェンスが凝縮されています。
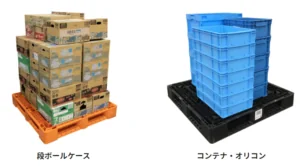
1. あらゆるワークへの適応
通常の段ボールだけでなく、開梱用のミシン目が入った強度の低いケースや、樹脂コンテナ・オリコン(折りたたみコンテナ)も専用知能ハンドで安全に把持。
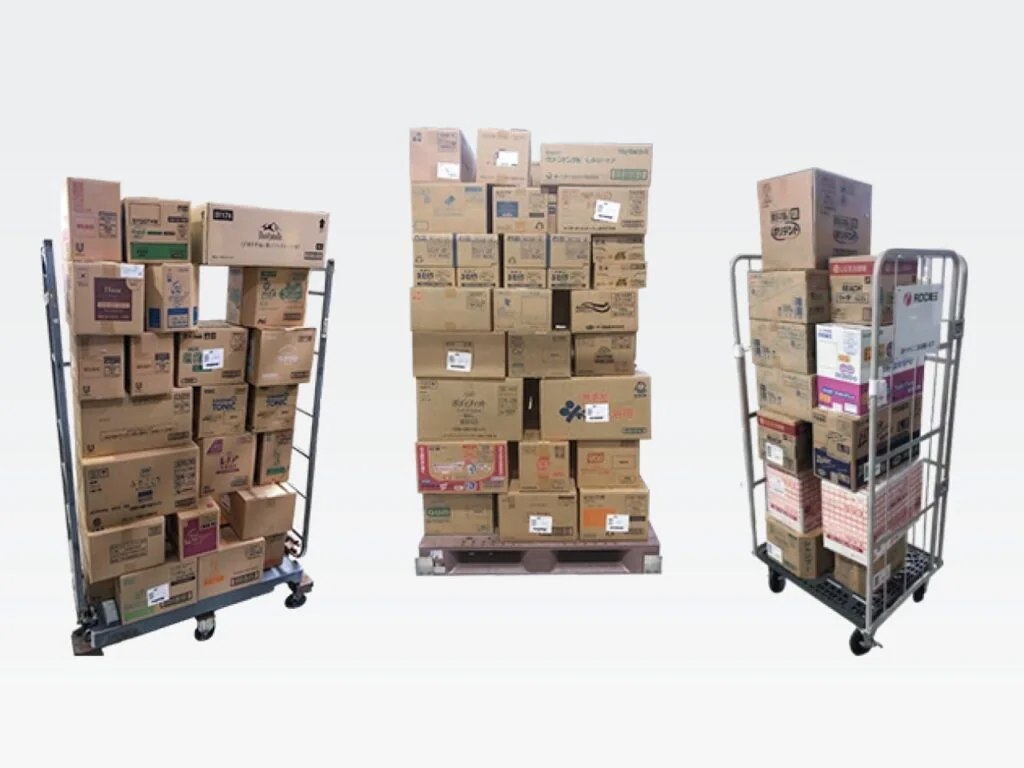
2. 3種類の什器に1台で対応
パレット、カゴ車、6輪台車(カートラック)の3種類の異なる什器へ、ハンド(アタッチメント)を交換することなく1台のロボットで自在に積み付け。
3. 順立てなしのランダム積み付け
シャトルが無く出庫順序が揃わない現場でも、運ばれてきた順序に合わせてリアルタイムに荷崩れを防ぎながら臨機応変に積み付けます。
4. 想定外ケースの自動リカバリー
作業者が手作業でケースを急遽割り込ませたり、順番が前後しても停止することなく、その場で自動的に積み付け計画を再計算して稼働を継続。
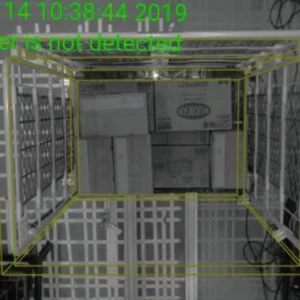
5. リアルタイム荷崩れ監視
什器上の積載状態を3Dビジョンで常時モニタリング。万が一の荷崩れや傾きを瞬時に検知し、二次衝突や落下事故を未然に防止します。
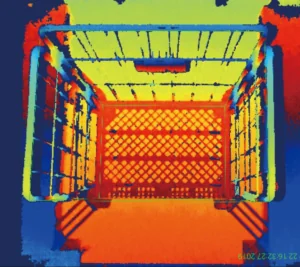
6. 什器のゆがみ検知・位置補正
経年劣化で変形したカゴ車のフレームや傾いたパレットを認識し、ミリ単位でアーム軌道を自己補正して接触事故を回避します。
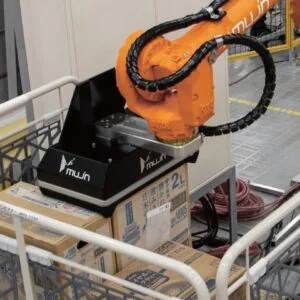
7. 押し込み配置動作
荷物同士の隙間を埋めるため、隣り合うケースに軽く押し当てながら隙間なく密着配置。高い積載効率と輸送中の荷崩れ耐性を両立します。
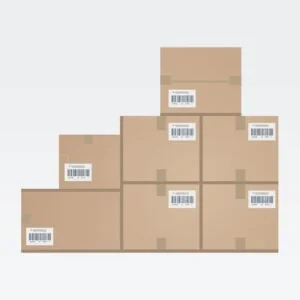
8. 出荷ラベルの外向け優先配置
後工程での目視確認やハンディターミナル検品がスムーズに行えるよう、バーコードラベル面を外側に向けて積み付ける設定が可能です。
先進企業での大規模導入実績
MujinRobotパレタイザーは、国内を代表する大規模物流センターにおいて、24時間365日の安定稼働を実現しています。
① 株式会社PALTAC様(RDC埼玉)
日用品・化粧品・一般用医薬品卸大手のPALTAC様では、基幹拠点であるRDC埼玉において8台のMujinRobotパレタイザーが稼働。高密度ケースシャトルシステムと直結し、1台で3種類の什器(パレット・カゴ車・カートラック)への混載積み付けを自動化しました。これにより、出荷エリア全体の生産性は従来の2倍へと大幅に向上しました。
② アズワン株式会社様(SmartDC)
研究用機器・理化学卸のアズワン様では、最先端物流拠点「SmartDC」において3台のMujinRobotパレタイザーが段ボールケースおよび折りたたみコンテナ(オリコン)のカゴ車積み付けを担当しています。多種多様な研究機器のサイズや強度差をリアルタイムに計算し、崩れない美しい混載パレタイズを無人で実現しています。