ビジョン工学の真髄:なぜディープラーニング単体では産業用ロボットは動かないのか?
学術ベンチマークの95%精度と実現場の99.99%信頼性の間にある決定的な壁。幾何学・光学・3D点群・物理モデルを融合し「最後の5%」を突破するMujinの独自アプローチを解説。
現代のコンピュータビジョンの大半は、大量のデータから入出力を対応づけるディープラーニング(深層学習)に依存しています。深層学習は物体の分類や一般的なセマンティックセグメンテーションの分野で革命を起こしましたが、物理世界で稼働する産業用ロボティクスの現場においては、それ単体では解決できない本質的な限界が存在します。
Mujinでは、アルゴリズムのブラックボックス化に頼るのではなく、光学特性、3D幾何学、物理シミュレーション、そしてドメイン特化の知能化ソフトウェアを融合させた多面的な**「ビジョン工学(Vision Engineering)」**を実践しています。
本記事では、産業用ロボットにおけるビジョン認識の難所と、なぜMujinが深層学習単体を遥かに超える99.99%の安定稼働を実現できるのか、その独自の技術アプローチを解説します。
深層学習単体のアプローチ
データ量依存のブラックボックス
画像分類には長けるが、未知の姿勢変化、外乱光、光沢反射、潰れなどの物理的コンテキストの把握が困難。
3D幾何学・光学モデル
物理法則に基づく決定論的検証
3D点群とCADモデルの幾何的照合、センサ校正、干渉計算によりミリ単位の把持姿勢を保証。
Mujinのハイブリッド知能
Machine Intelligence
深層学習の汎化性能と3D物理モデルの堅牢性をリアルタイムに融合し、99.99%以上の稼働信頼性を達成。
1. 産業用ロボティクスにおける深層学習の限界
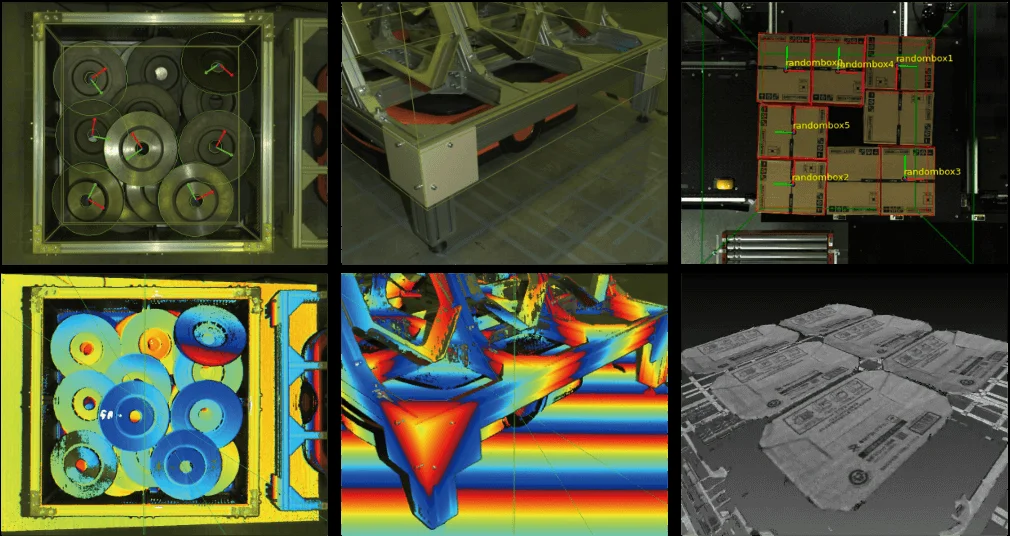
深層学習は、学習データセットに含まれる範囲の物体認識や確率予測において驚異的な成果を発揮します。しかし、実世界の工場や物流センターにおいて、ロボットが要求される仕事は「画像の中に何が写っているかを当てること」ではありません。
ロボットが行うべきは、ミリ単位で正確な3D空間内の位置姿勢(Pose)の推定、把持面(ピック面)の健全性の検証、周囲の障害物との干渉判定、そしてワークの傷つきやすさを考慮した把持力の計算です。
現場の物理環境には、学習データに含めきれない無限のバリエーションが存在します:
- ダンボールの角の潰れやシワ
- シュリンクフィルムの乱反射や透明パッケージ
- 工場内の外光変化や照明の揺らぎ
- 箱の経年劣化による摩擦係数の変化
深層学習「だけ」のアプローチでは、こうした微細かつ決定的な物理特性を捉えきれず、推論の不確実性が現場のトラブル(荷崩れや落下)に直結してしまいます。
2. 95%のベンチマークと「最後の5%」の決定的な壁
多くの学術論文やコンシューマ向けAIアプリケーションでは、95%〜98%の認識精度を達成すれば「非常に優秀なモデル」として評価されます。
しかし、1日に数万個、数十万個のワークを休みなく処理する物流拠点や製造ラインにおいて、**5%のエラー率は「1日に数千個のミスが発生する」**ことを意味します。ロボットが1時間に1回止まるだけでもライン全体が滞留し、莫大な損失をもたらします。
この最後の5%は、モデルにデータを数万枚追加したりパラメータを微調整(ファインチューニング)するだけでは決して越えられません。現場の課題と物理現象を数式レベルで深く理解するエンジニアリング力が必要不可欠です。
3. データ調整を超えて:「アルゴリズム設計の美学」
現在の一般的な深層学習アプローチでは、認識精度が落ちた場合、「データを集めてラベル付けし、再学習させる」という作業を繰り返します。しかし、これには明らかな限界があります。
例えば、**「角が潰れて変形したダンボール箱をどう安全にピッキングするか」**という課題を考えてみてください。
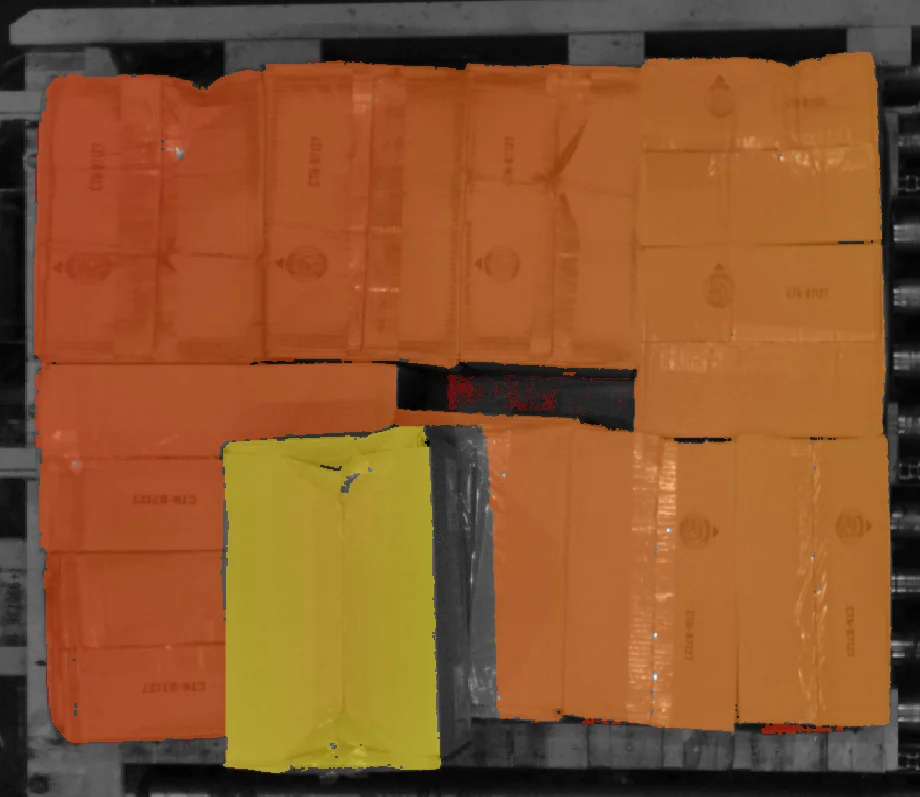
深層学習の論理だけで解こうとすれば、「あらゆる潰れ方のダンボール数万箱の画像を学習データに加える」ことになります。しかし、大切なお客様の商品を学習データを作るために意図的に壊すことなど許されません。
Mujinのビジョンエンジニアは、次のように考えます:
- 物理モデルの定式化: 箱の角が凹んだ時、3D点群の法線ベクトルやエッジの幾何学的平面度はどのように乱れるか?
- 干渉回避と吸着最適化: 吸着パッドが凹み部分にかかると真空圧が抜けやすくなるため、凹みを避けて平坦な重心寄りの面へ把持点を動的再計算する。
- ドメイン知識のアルゴリズム化: データを無暗に増やすのではなく、「凹みを判別するための不変量(Invariant)」を数理アルゴリズムとして落とし込む。
これこそが、単なるデータチューニングを超えた**「アルゴリズム設計の美学」**です。
4. 現場志向の知能化ソフトウェア(Machine Intelligence)
Eコマースの出荷工程を例に取ると、お客様は注文した商品が完璧な状態で届くことを期待しています。紙袋の破れ、デリケートな化粧箱の傷、シュリンク包装の裂けは絶対に防がなければなりません。
Mujinの3Dビジョンシステムは、以下を自律的に統合判断します:
- ワークの変形許容度判定: ワークが柔軟物(袋・衣類)か剛体(缶・ダンボール)かを識別
- ダイナミックなアプローチ角の算出: 荷崩れや隣接物との擦れを防ぐ最適な進入角度
- 把持マージンのリアルタイム検証: ロボットハンドの把持可能領域とワークの姿勢差の安全マージン照合
机上のシミュレーションではなく、実機の数千回に及ぶ連続稼働テストによって鍛え上げられたアルゴリズムだからこそ、過酷な現場で耐えうる圧倒的な頑健性を発揮します。
5. 次世代への展望:深層学習の自律化とスケール
私たちが目指す未来は、深層学習を人間が手動でデータ収集・ラベリング・パラメータ調整する「職人芸のブラックボックス」から解放することです。
モデルの幾何制約や特徴量設計を自動最適化し、人間はより抽象度の高いアーキテクチャ設計やクリエイティブな課題解決に集中できる環境を整える——。これによって、世界中のあらゆる現場へ知能ロボットを桁違いのスピードでスケール展開していくことが可能になります。
現場を動かす本物のビジョン工学に挑みたいエンジニアにとって、Mujinは世界で最も知的好奇心を刺激されるフロンティアです。