「世の中の役に立つものを自分の手で生み出す」:東大JSKからMujinへ ~社員インタビュー インテグレーションエンジニア編~
東大JSK・大手半導体装置・人型ロボット開発を経てMujinへ。世界初「段ボール2個どりハンド」やファーストリテイリング向け自動化セルを手掛けたNoriが語る、フィールドロボティクスとメカ設計の醍醐味。
Mujinメンバーに話を聞こう「Mujinians Voice」シリーズ! 今回は、システムエンジニアリング本部でメカニカルエンジニア/インテグレーションエンジニアとして活躍するNoriにお話を伺いました。
東京大学ロボット研究の名門 **情報システム工学研究室(JSK)**を修了し、大企業やロボットベンチャーでの開発を経てMujinへ参画。世界初の「段ボール2個どりデパレタイズハンド」やファーストリテイリング(ユニクロ)様向けロボットセルの機構設計を手掛けた彼が、ロボットを現実に動かすものづくりの情熱を語ります。
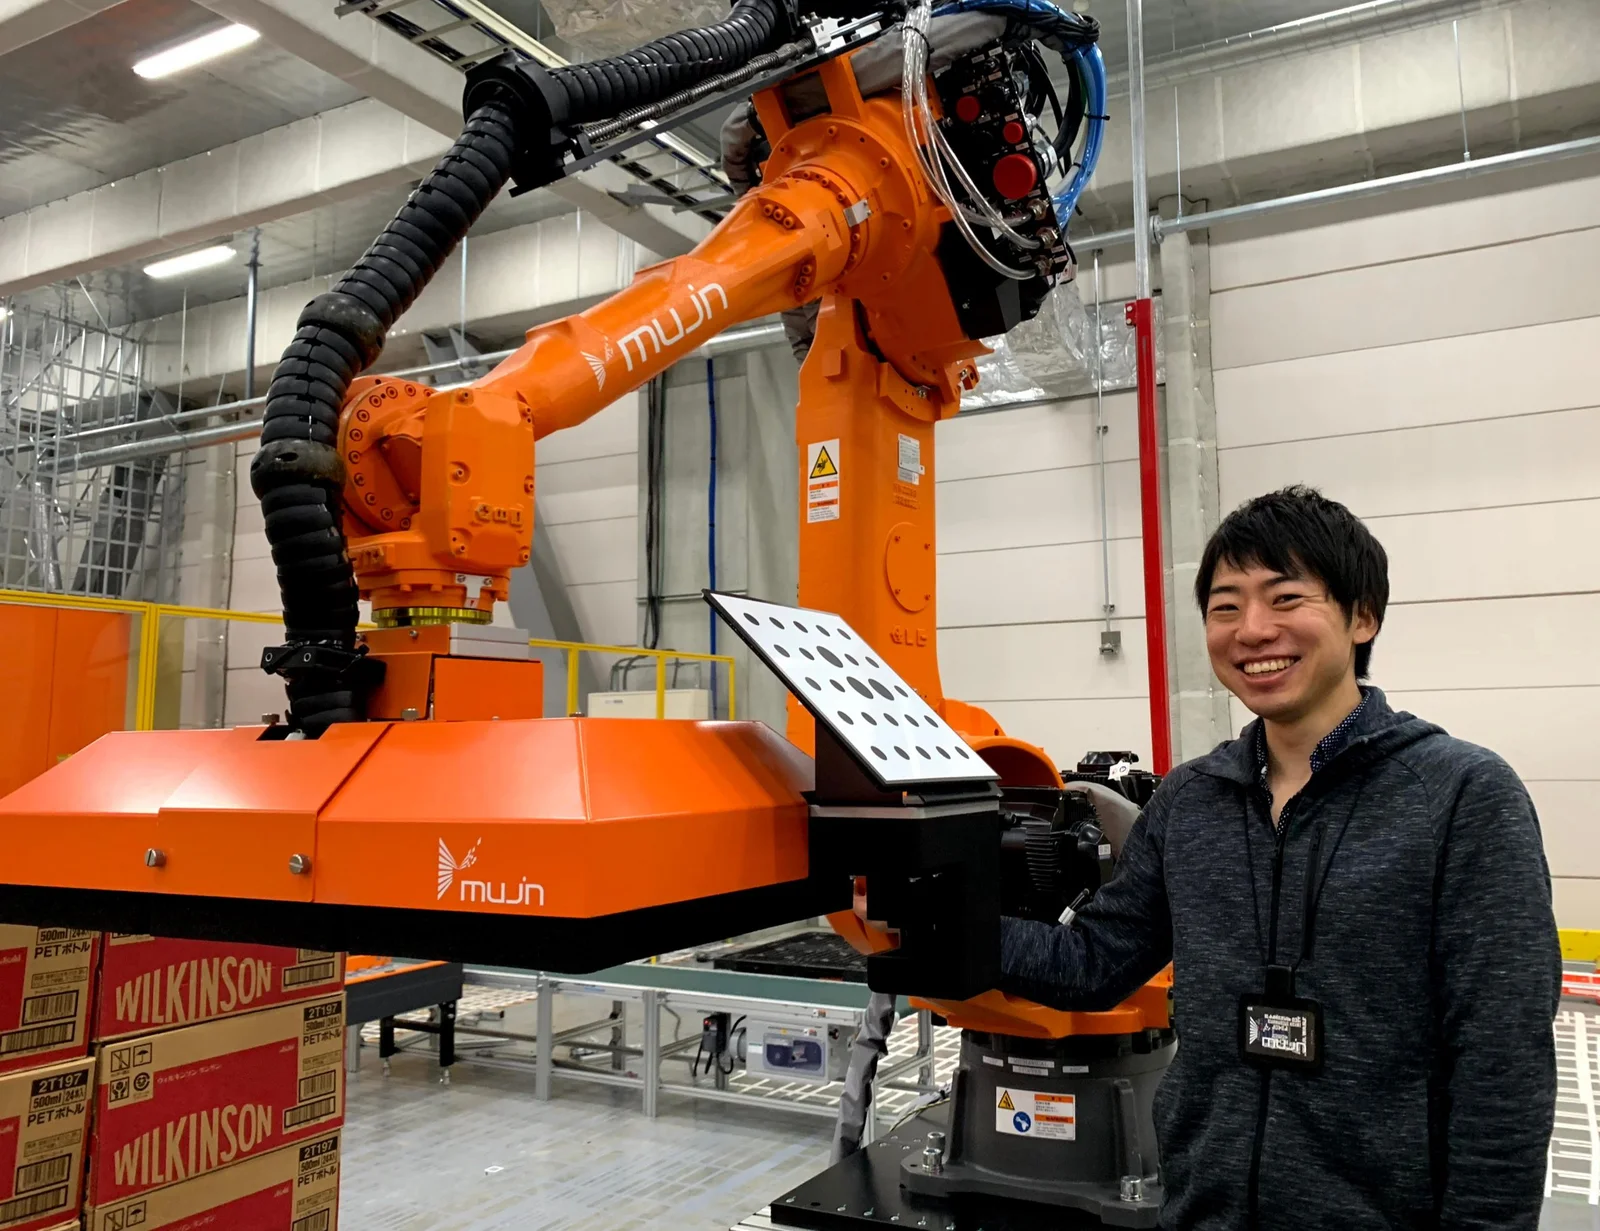
JSKからメカトロニクスへ
「動いてこそのロボット」
東大JSKでヒューマノイドを研究。半導体装置メーカーでの超高信頼性設計と産業用ロボット商品化を経験。
世界初2個どりハンドの開発
現場を革新する機構設計
iREX 2019で発表した世界初の段ボール2個同時積み下ろしハンドやファーストリテイリング物流セルのメカ設計を主導。
パン片手のCTOとの出会い
研究から本物の社会実装へ
崇高な実験機ではなく「現場で役立つ製品」を泥臭く語り合うMujinの文化に惹かれ、電撃参画。
1. 幼少期のものづくり体験と東大JSK:「動いてこそのロボット」
ーー Noriさんがロボットやものづくりに興味を持った原点はどこにあるのでしょうか?
💬 Nori: 小さい頃からものづくりが大好きでした。父と一緒に庭にウッドデッキを張ったり、棚を作ったり、車の整備を手伝ったり。子どもの頃から**「人の役に立ち、人をワクワクさせるものづくりを一生の仕事にできたら面白いだろうな」**と自然に思うようになっていました。
東京大学に入学した際も、ものづくりに直結する建築系か機械系に進もうと決めていました。大学1年の講義や研究室見学を重ねる中で、建築はどちらかといえば職人技や芸術の色彩が強いと感じた一方、機械工学、とりわけロボット工学はまだまだ発展途上で、未踏の価値を世の中に提供できる可能性が無限に広がっていると感じ、ロボット工学を専攻しました。
ーー 数ある研究室の中から、なぜ名門「JSK(情報システム工学研究室)」を選んだのですか?
💬 Nori: 理由は極めてシンプルで、**「研究室の中で一番ロボットが動いていたから」**です。
学術論文のための理論研究にとどまるのではなく、「実際に動かして、どう物理世界に実装するか」に全力でフォーカスしている姿勢がたまらなく魅力的でした。机上の数式だけでなく、実機が動いて人間の代わりに働いてこそロボットですから。そこで私はハードウェアとメカトロニクスを専攻し、ヒューマノイドロボットの新型リンク機構や設計手法を研究していました。
2. 大企業からロボット製品化へ:研究室と産業現場のギャップ
ーー 大学院修了後はどのようなキャリアを歩まれたのですか?
💬 Nori: 就職活動の軸は一貫して**「ロボット・メカトロニクス技術の実用化」**でした。
最初に就職したのは、大手半導体製造装置メーカーのメカトロニクス技術部でした。半導体の製造ラインは究極の自動化が要求される世界です。1ミリ秒のタクトタイム改善やダウンタイム削減がダイレクトに数億円の価値を生む環境で、大企業ならではの超高信頼性設計や製造技術を体系的に学びました。
しかし、数年が経ち「自分はどんなエンジニアとして生涯を捧げたいか」と自問したとき、やはり**「ロボットそのものの製品化に携わりたい」**という強い想いが込み上げてきました。そこでロボットベンチャーへ転職し、産業向け人型ロボットの製品企画・設計を担当しました。顧客の現場に足を運び、ヒアリングを重ねてロボットの機構に落とし込む経験は非常に刺激的でした。
ーー そこから、なぜMujinに興味を持ったのでしょうか?
💬 Nori: 当時のお客様の多くは、研究機関や大企業の先行開発部門でした。技術的には面白いものの、それが実社会のサプライチェーンで利益を生み出す「真のソリューション」として定着するには至っていないもどかしさがありました。
「どうすればロボットを一部の特権的な研究対象から解放し、社会の隅々まで届く実用技術として役立てられるのだろうか……」
そんな疑問を抱いていたとき、Mujinで働いていたJSKの先輩と飲みに行く機会があり、「一度オフィスに遊びに来てみなよ」と誘われたのです。
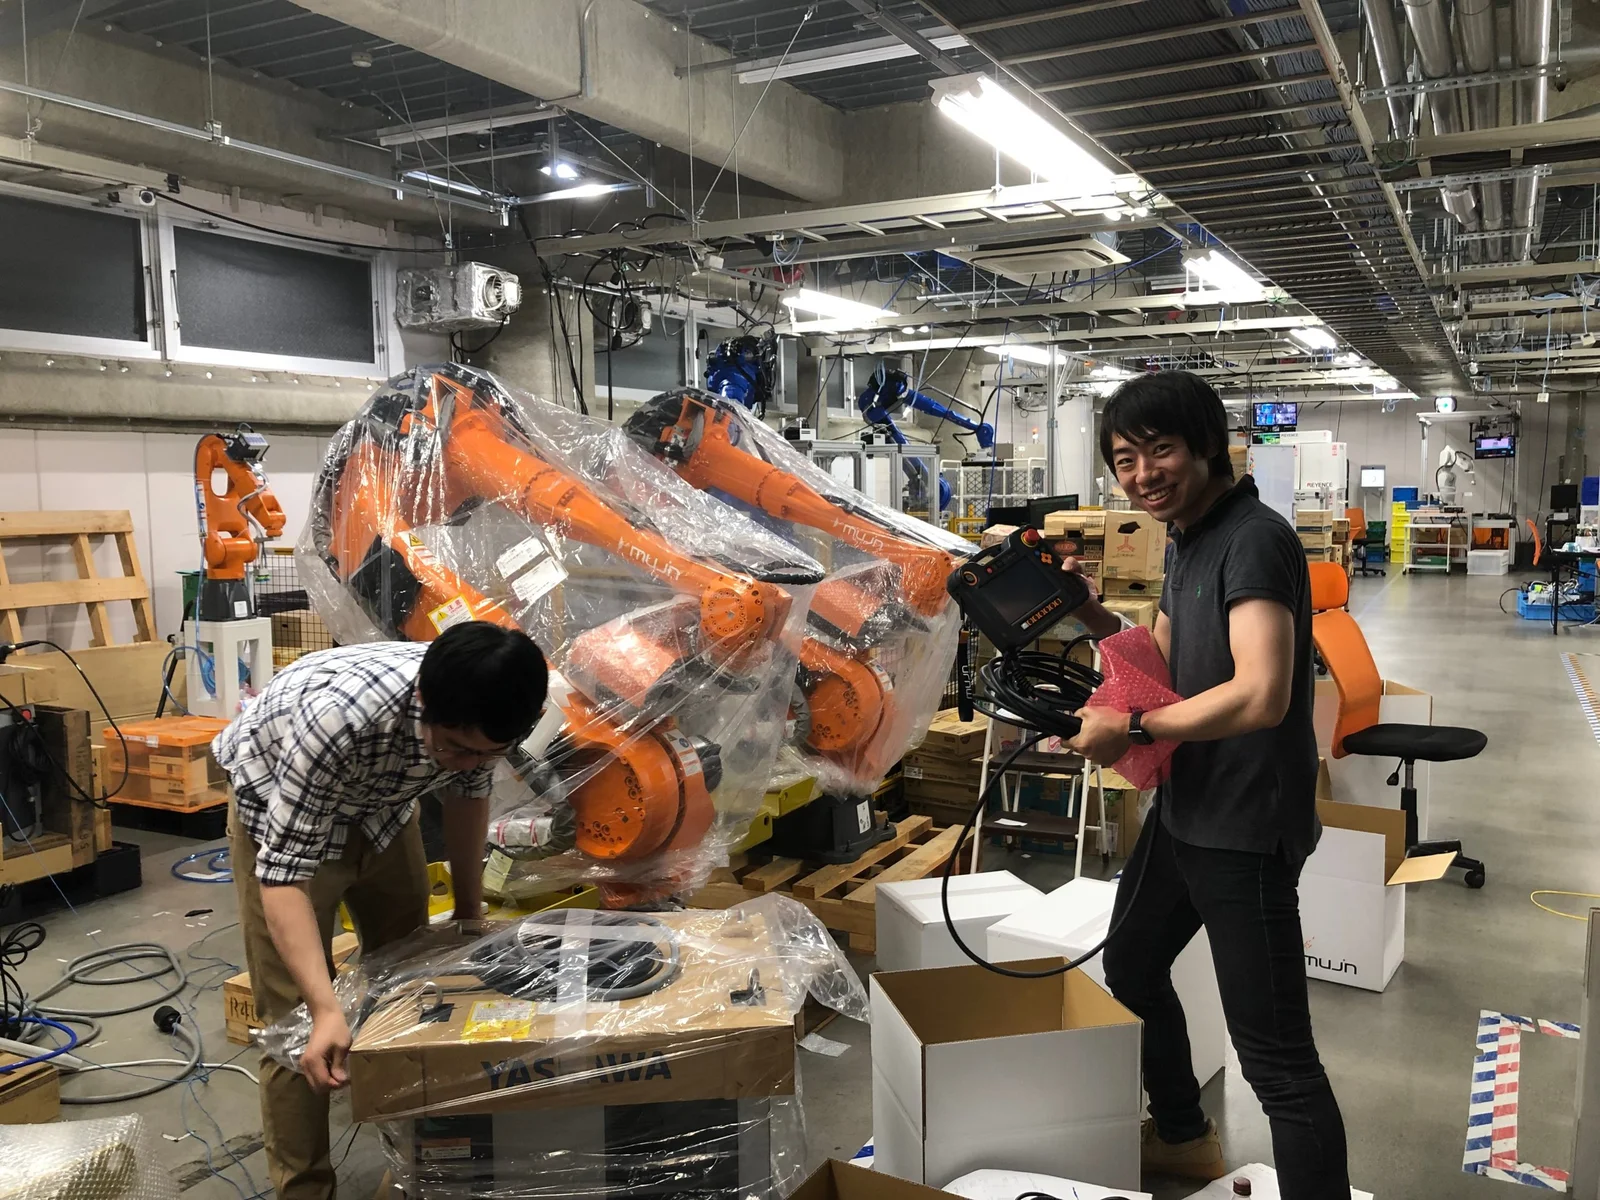
💬 Nori: 気軽な気持ちでランチタイムのMujinに遊びに行くと、信じられない光景が目に飛び込んできました。
CTOのRosenがパンを片手に立ちながら、エンジニアや営業と熱く議論していたのです。「いまのロボット技術で何ができるか」「顧客の現場が本当に求めている要件は何か」を、まるで日常の世間話のように極めて自然に、本音でぶつけ合っていました。
「ロボットを崇高な研究にとどめず、本物の製品として世に出すための対話が、この会社では当たり前の日常として交わされている!」。長年のもやもやに対する完璧な答えがそこにありました。その日のうちに「ここで働きたい!」と心が決まりました。
3. 「もう本当に楽しい!」:10ヶ月で一般企業の10年分を疾走する
ーー 実際にMujinへ参画してみて、いかがでしたか?
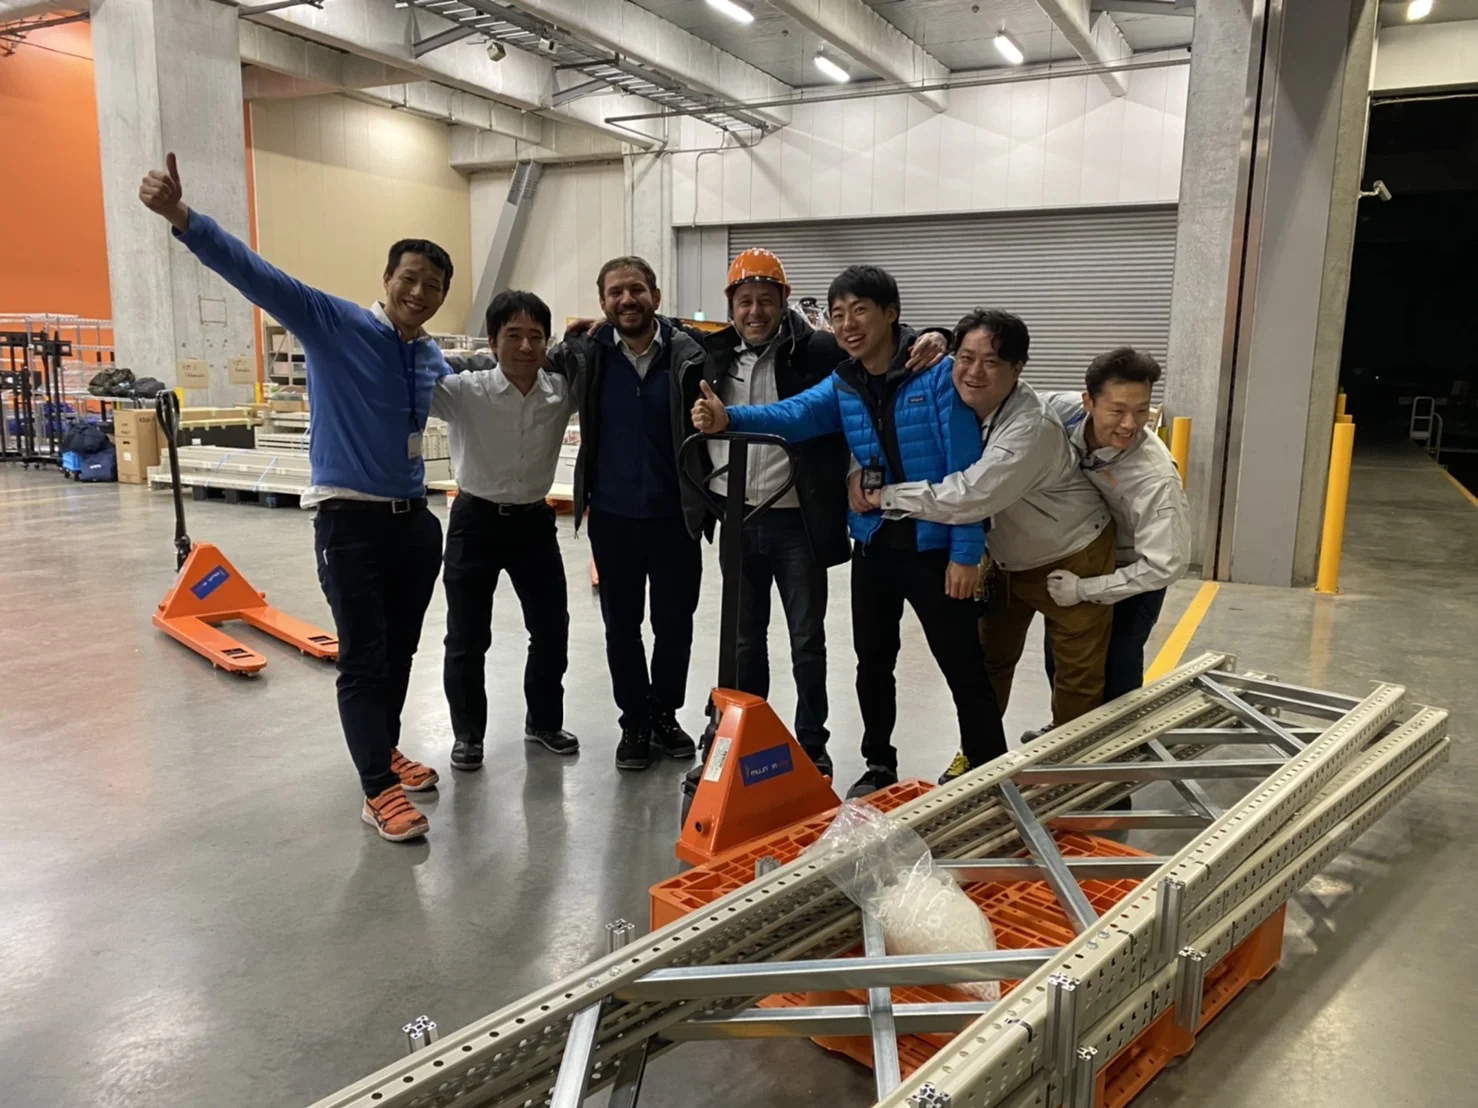
💬 Nori: **「もう、本当に楽しい!!」**この一言に尽きます(笑)。
自分が時間をかけて知恵を絞り、設計したハードウェアやロボットセルが、実際のお客様の物流センターや工場で24時間休まず動いている。リモート監視カメラ越しに自分の設計したロボットが高速に稼働している姿を見たり、お客様から「作業負担が劇的に減った」と感謝の言葉をいただくたびに、何物にも代えがたい達成感を感じます。
Mujinの素晴らしいところは、個人の能力と意欲次第で、裁量権をどこまでも大きく任せてくれる点です。入社して10ヶ月ほど経ちましたが、一般的な大企業で過ごす10年分に匹敵する濃厚な経験を積んでいる確信があります。
4. メカニカルエンジニアの仕事:世界初の2個どりハンドとファーストリテイリング事例
ーー システムエンジニアリング本部での具体的な役割を教えてください。
💬 Nori: システムエンジニアリング本部は、顧客の現場に合わせてロボットシステム全体のレイアウト検討、機構設計、機器選定、ティーチングレス調整、据付から立ち上げサポートまでを一貫して担う部門です。
私の主なミッションはメカニカルエンジニアとして、新規ロボットハンド(グリッパー)の設計やシステムレイアウトの構築を行うことです。要件定義から始まり、コンセプト構想、3D CADモデリング、プロトタイプ試作、素材選定、配管・センサの最適化、そして実機での過酷な動作検証まで、すべてを自分たちの手でドライブします。
💬 Nori: 大きなマイルストーンとなったのが、2019年末の国際ロボット展(iREX 2019)で発表した**「世界初の段ボール2個同時デパレタイズハンド」**の開発です。1個ずつ運ぶのが常識だった現場に対し、荷姿や重量の異なるダンボール2箱を独立制御の真空吸着パッドで同時に掴み上げて高速搬送する機構を形にしました。
さらに、ファーストリテイリング(ユニクロ)様向け物流自動化セルのメカ部分の試作から詳細設計、検証も主導しました。世界トップクラスのアパレルサプライチェーンの最前線で、自分たちが魂を込めて設計したロボットハンドが24時間稼働し続けていることは、エンジニア冥利に尽きます。
5. 大企業とMujinのリアル:技術をダイレクトに社会へ実装する誇り
ーー 大企業とスタートアップ双方を経験して、新卒や若手エンジニアに伝えたいことは?
💬 Nori: 大企業には体系化された業務プロセスがあり、組織としてのスケール感を学べる大きなメリットがあります。一方で、大企業で評価されるためには、純粋な技術力以上に社内政治やプレゼン資料作りの巧拙が求められる場面が少なくありません。
対してMujinでは、「確かな技術力」と「結果」がダイレクトに評価されます。形式的な社内手続きに忙殺されることなく、自分の技術を直接物理世界にぶつけ、その成果を顧客の現場で肌で実感できるのです。
「自分の手で世の中の役に立つものを生み出したい」「誰も成し遂げていない困難な自動化に挑みたい」という情熱を持つエンジニアにとって、Mujinほど手応えのある環境は他にありません。
ぜひ一緒に、世界中の現場を動かす未来を創りましょう!