From MIT to Mujin:世界トップの頭脳が見たリアルな知能ロボティクス開発
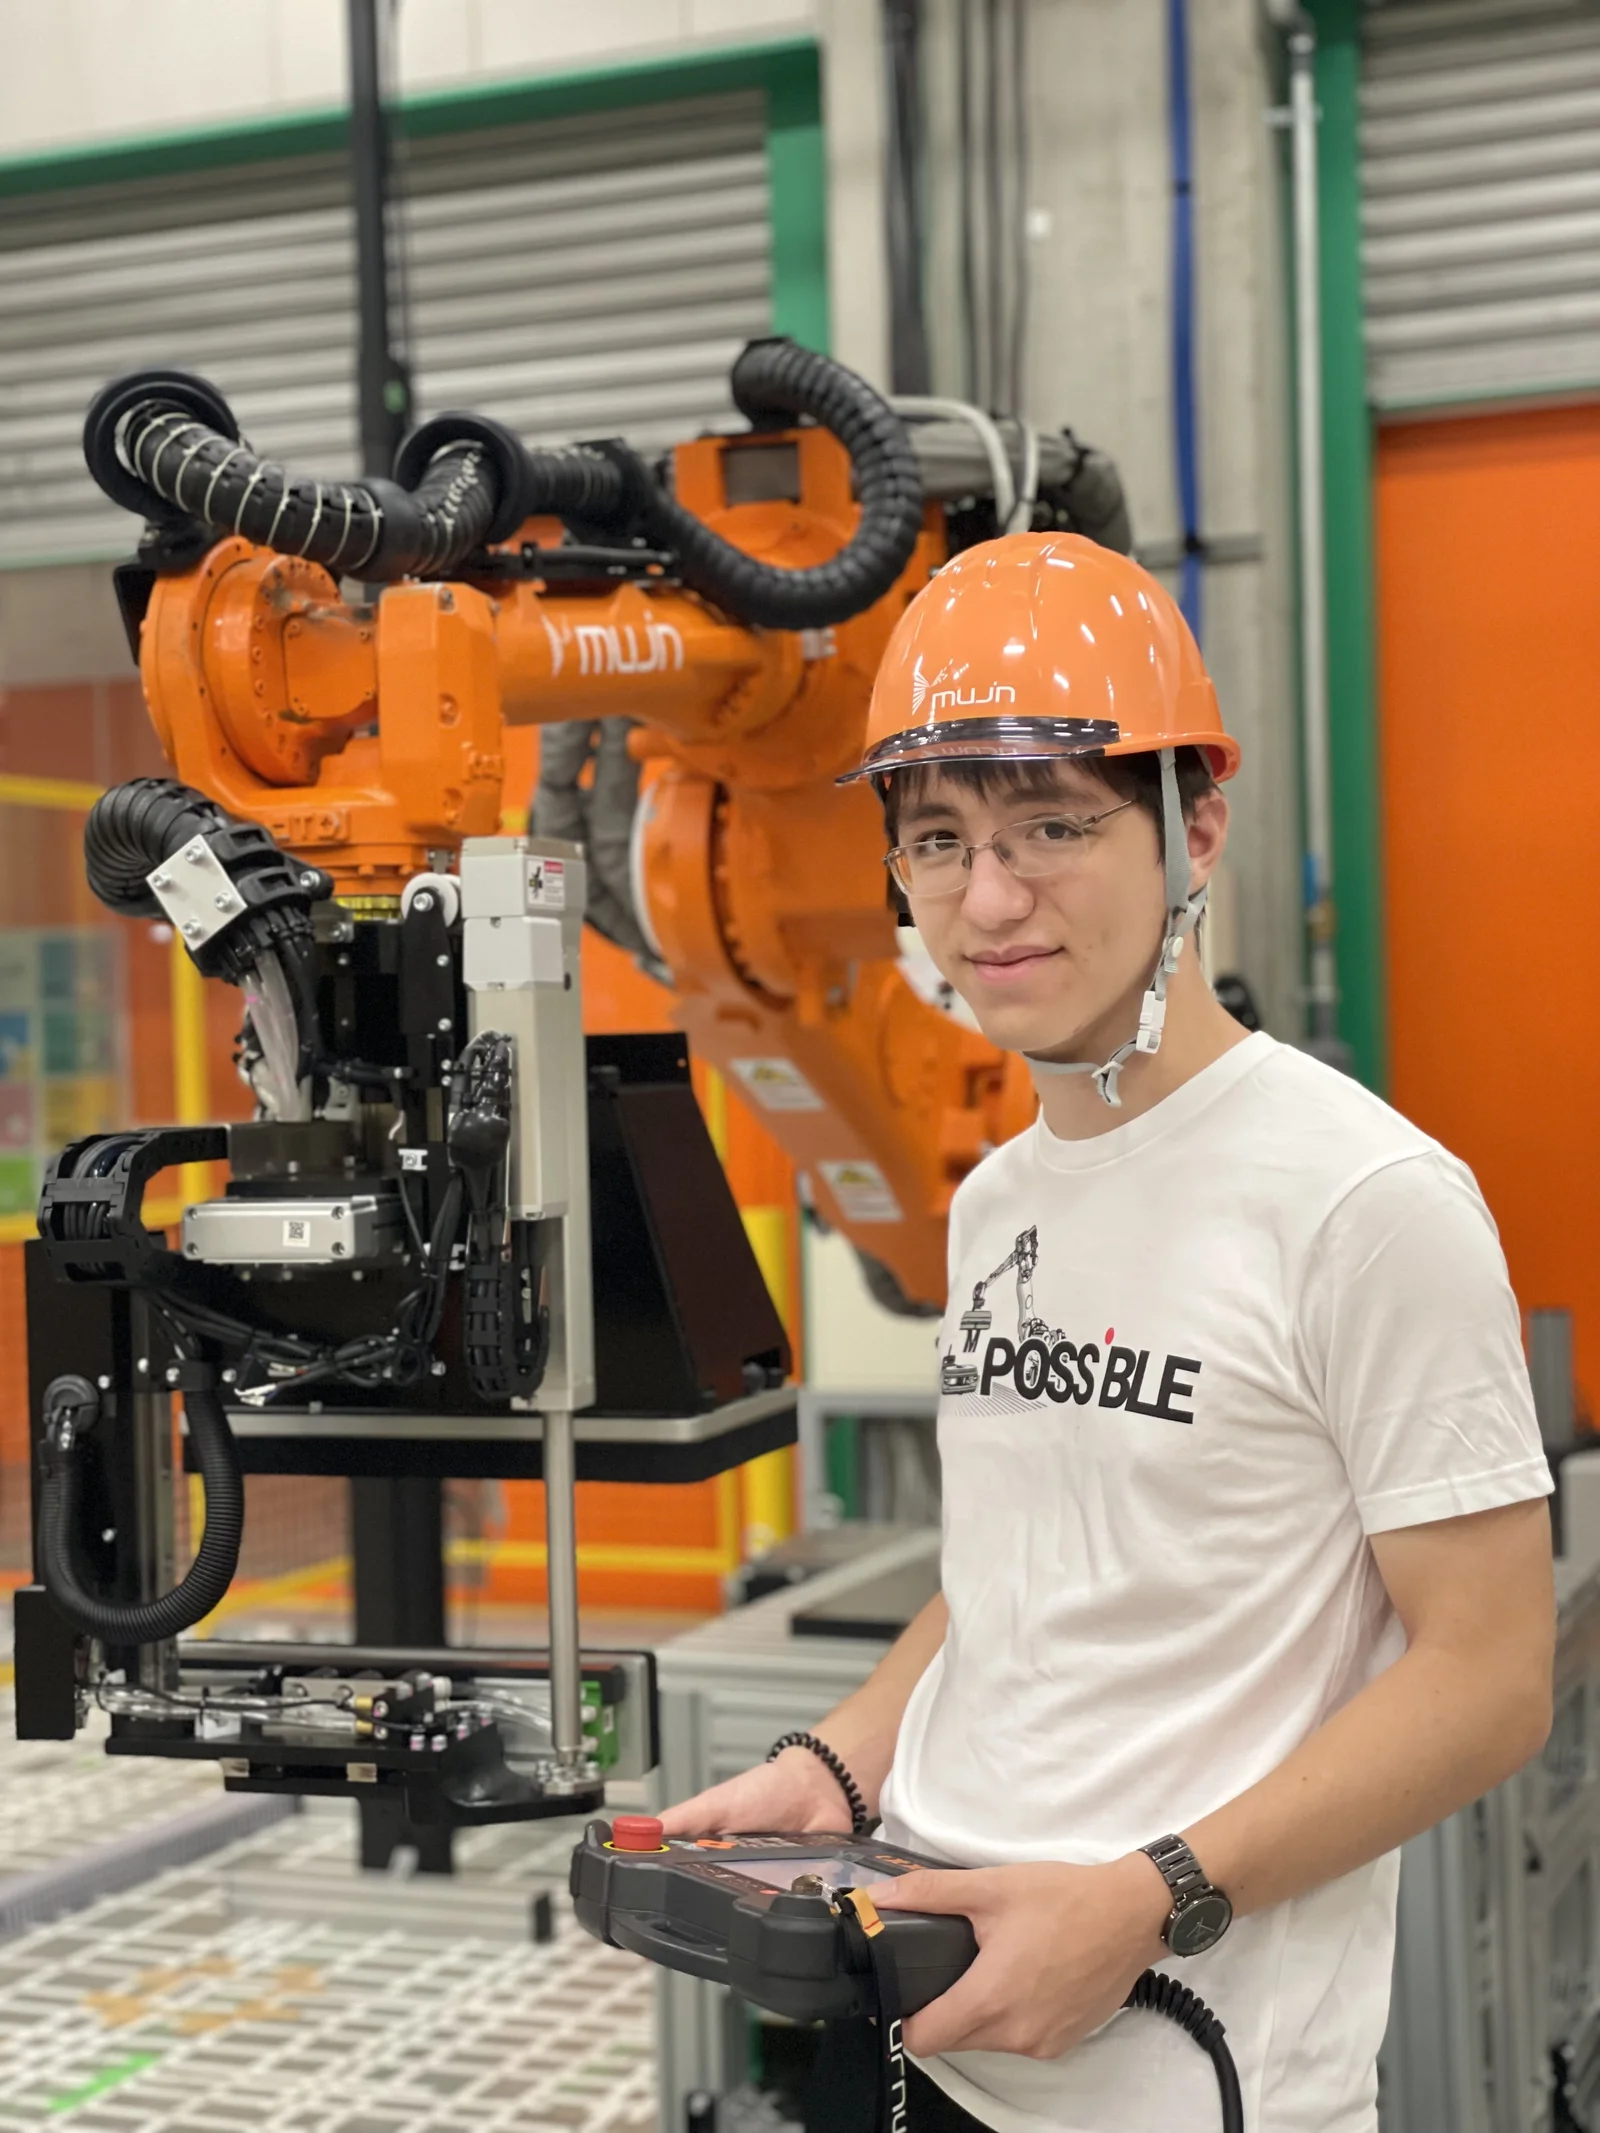
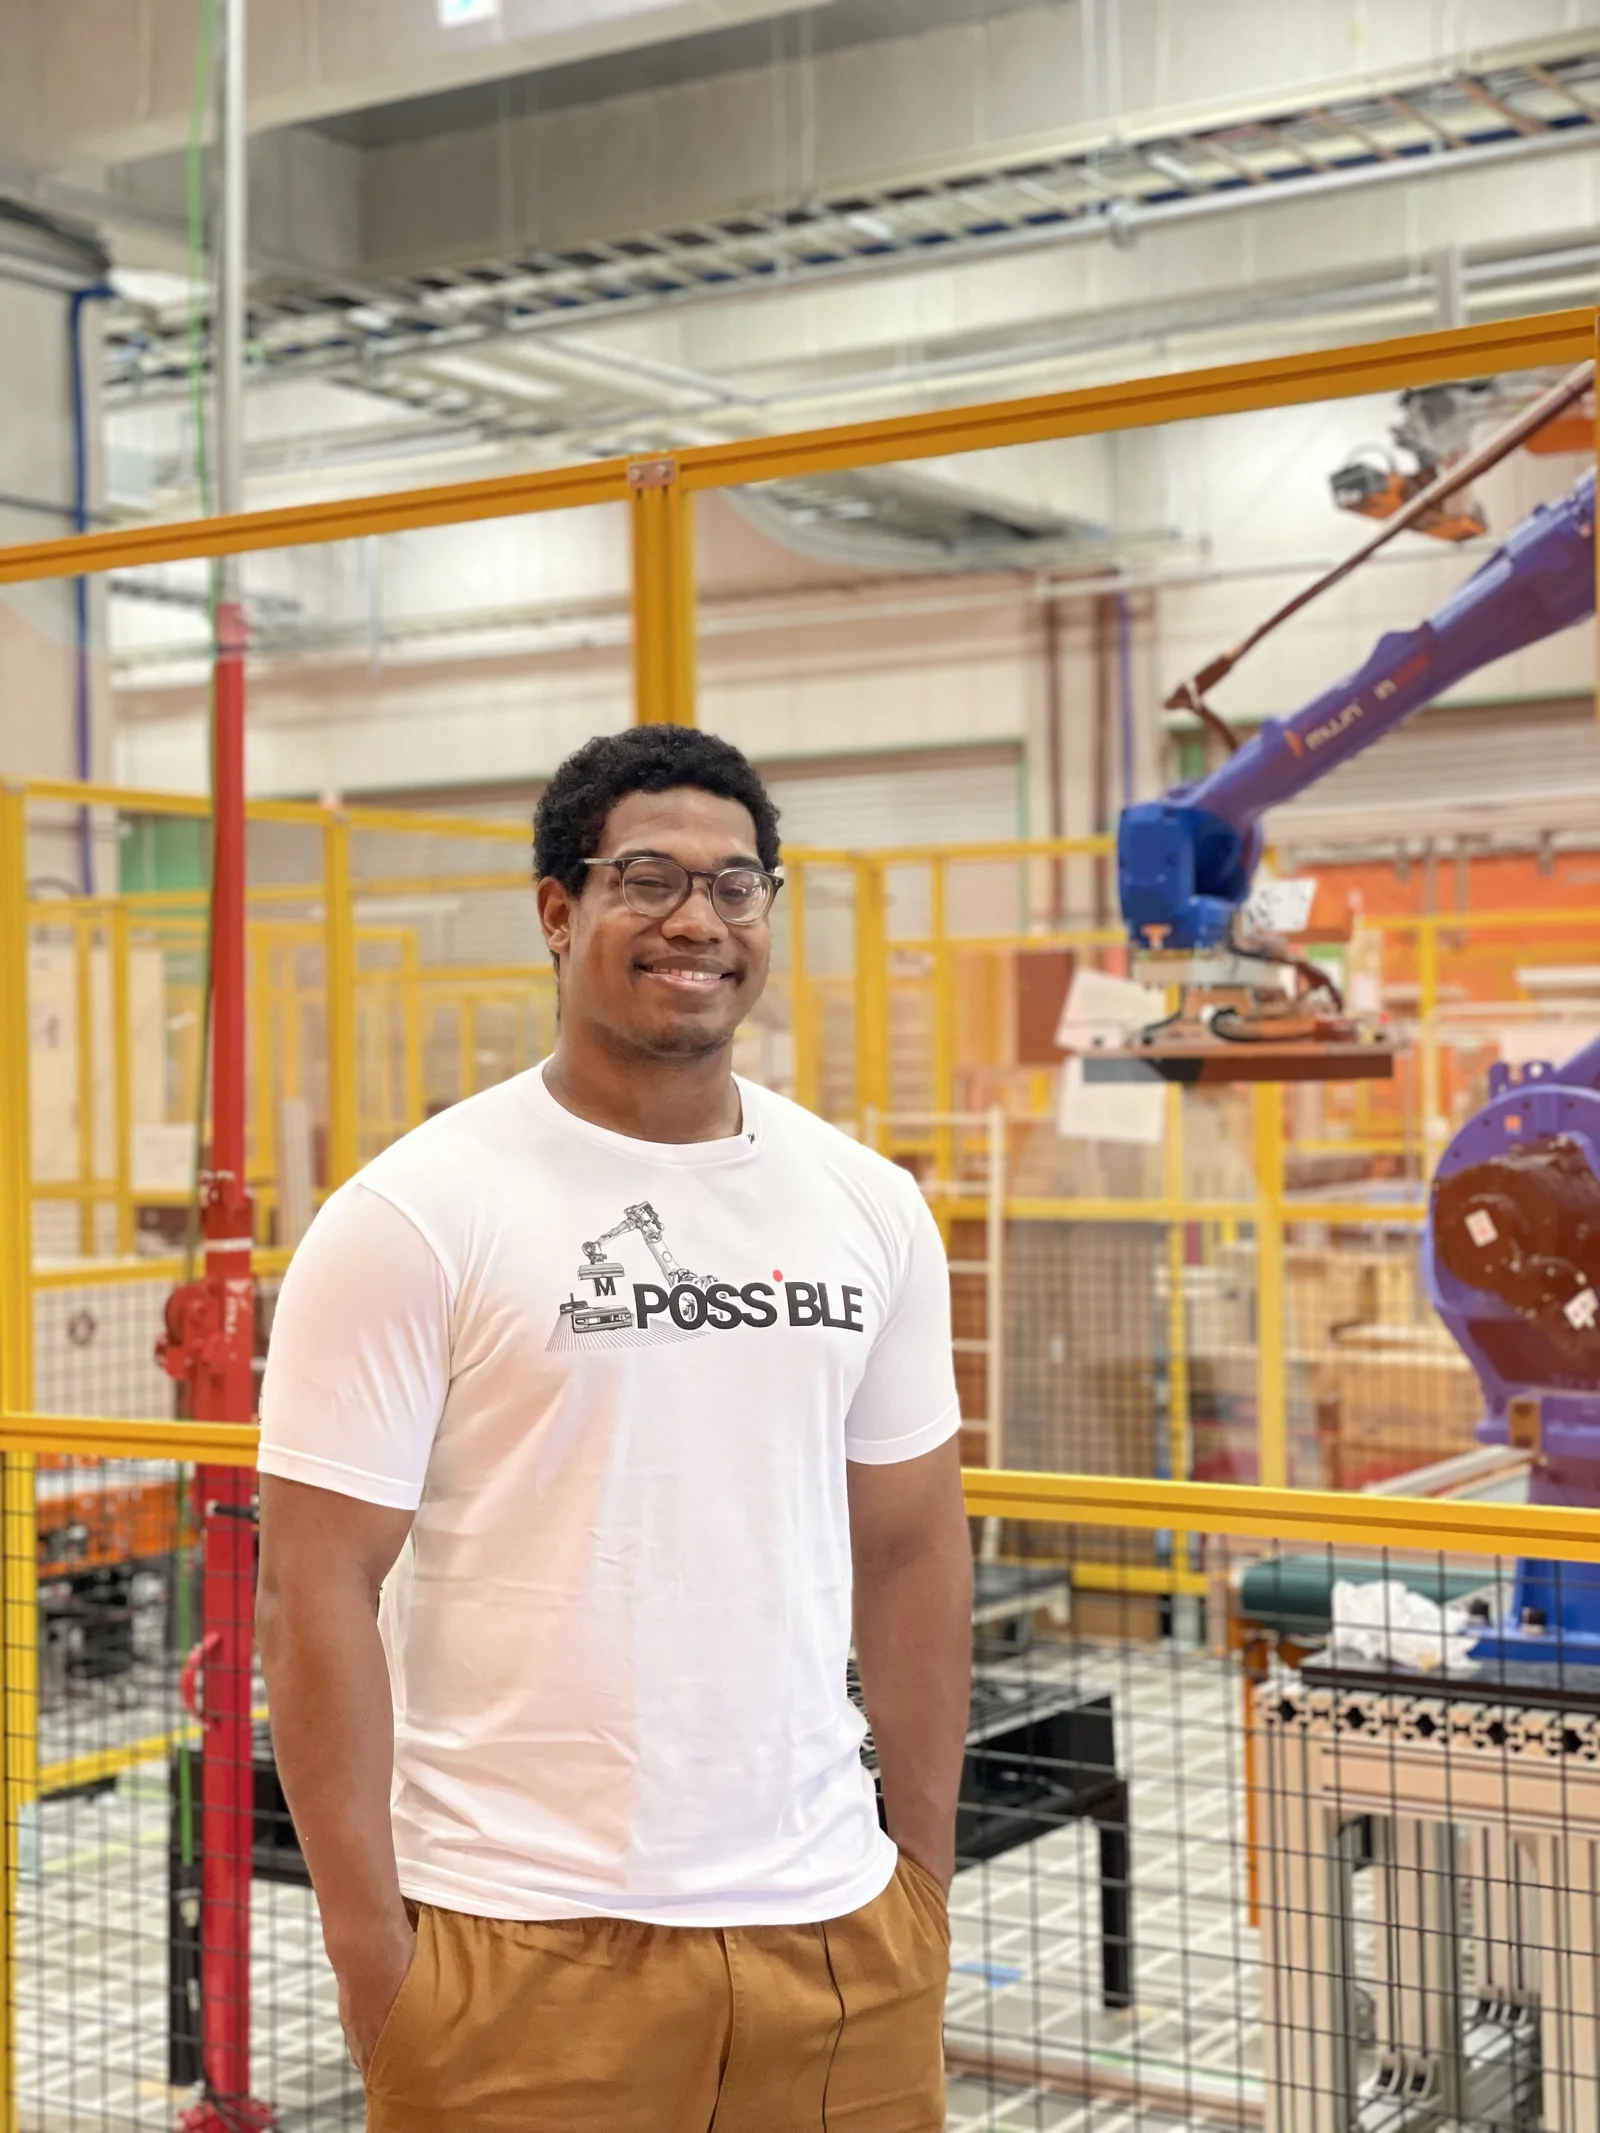
MIT機械工学科の学部生Kenjiとロボティクス専攻修士のZachary。実機マニピュレータを動かし、量産ロボットのダンパー設計から高速姿勢生成までを手掛けた2人が語る、Mujinインターンのリアル。
Mujinメンバーに話を聞こう「Mujinians Voice」シリーズ! 今回は、世界最高峰の理工系大学であるマサチューセッツ工科大学(MIT)から来日し、東京本社のロボティクス開発チームで3ヶ月間のサマーインターンシップを経験した2人の学生エンジニア、KenjiとZacharyの生の声をお届けします。
大学の研究室や個人の趣味プロジェクトとは根本的に異なる「産業現場でのロボティクス工学」とは何か? 最先端の産業用マニピュレータと向き合った濃密な日々を振り返ります。
MITから東京のGembaへ
世界水準の才能が集結
MITで先端理論を学ぶ若きエンジニアが、机上のシミュレーションを飛び出して東京の知能ロボット開発へ参画。
実機マニピュレータへの実装
本物のハードウェアを動かす
20kgの超大型ハンド用衝撃吸収ダンパー設計から、実機アームの高速姿勢生成アルゴリズムまで実務を直接担当。
1回の失敗も許されない信頼性
Designing for Reliability
ホビーや論文研究と異なり、何万回・365日動く生産ラインでは壊れない設計が絶対条件。プロの工学思想を体得。
Part 1: Kenji(MIT 機械工学科)— 量産ハンドのダンパー機構を自ら設計
ーー 大学1年生の早い段階で、なぜMujinでのインターンを選んだのですか?
💬 Kenji: 実際の現場で動くロボット工学のリアルな手触りを、できるだけ早く体験したかったからです。 大学の管理された実験室と、実世界の産業現場における機械工学の応用には極めて大きなギャップがあります。アカデミックな理論とMujinのリアルなエンジニアリングを結びつけることで、エンジニアとしてより大きなインパクトを出せるようになりたいと考えました。
ーー インターン期間中は具体的にどんな開発を担当しましたか?
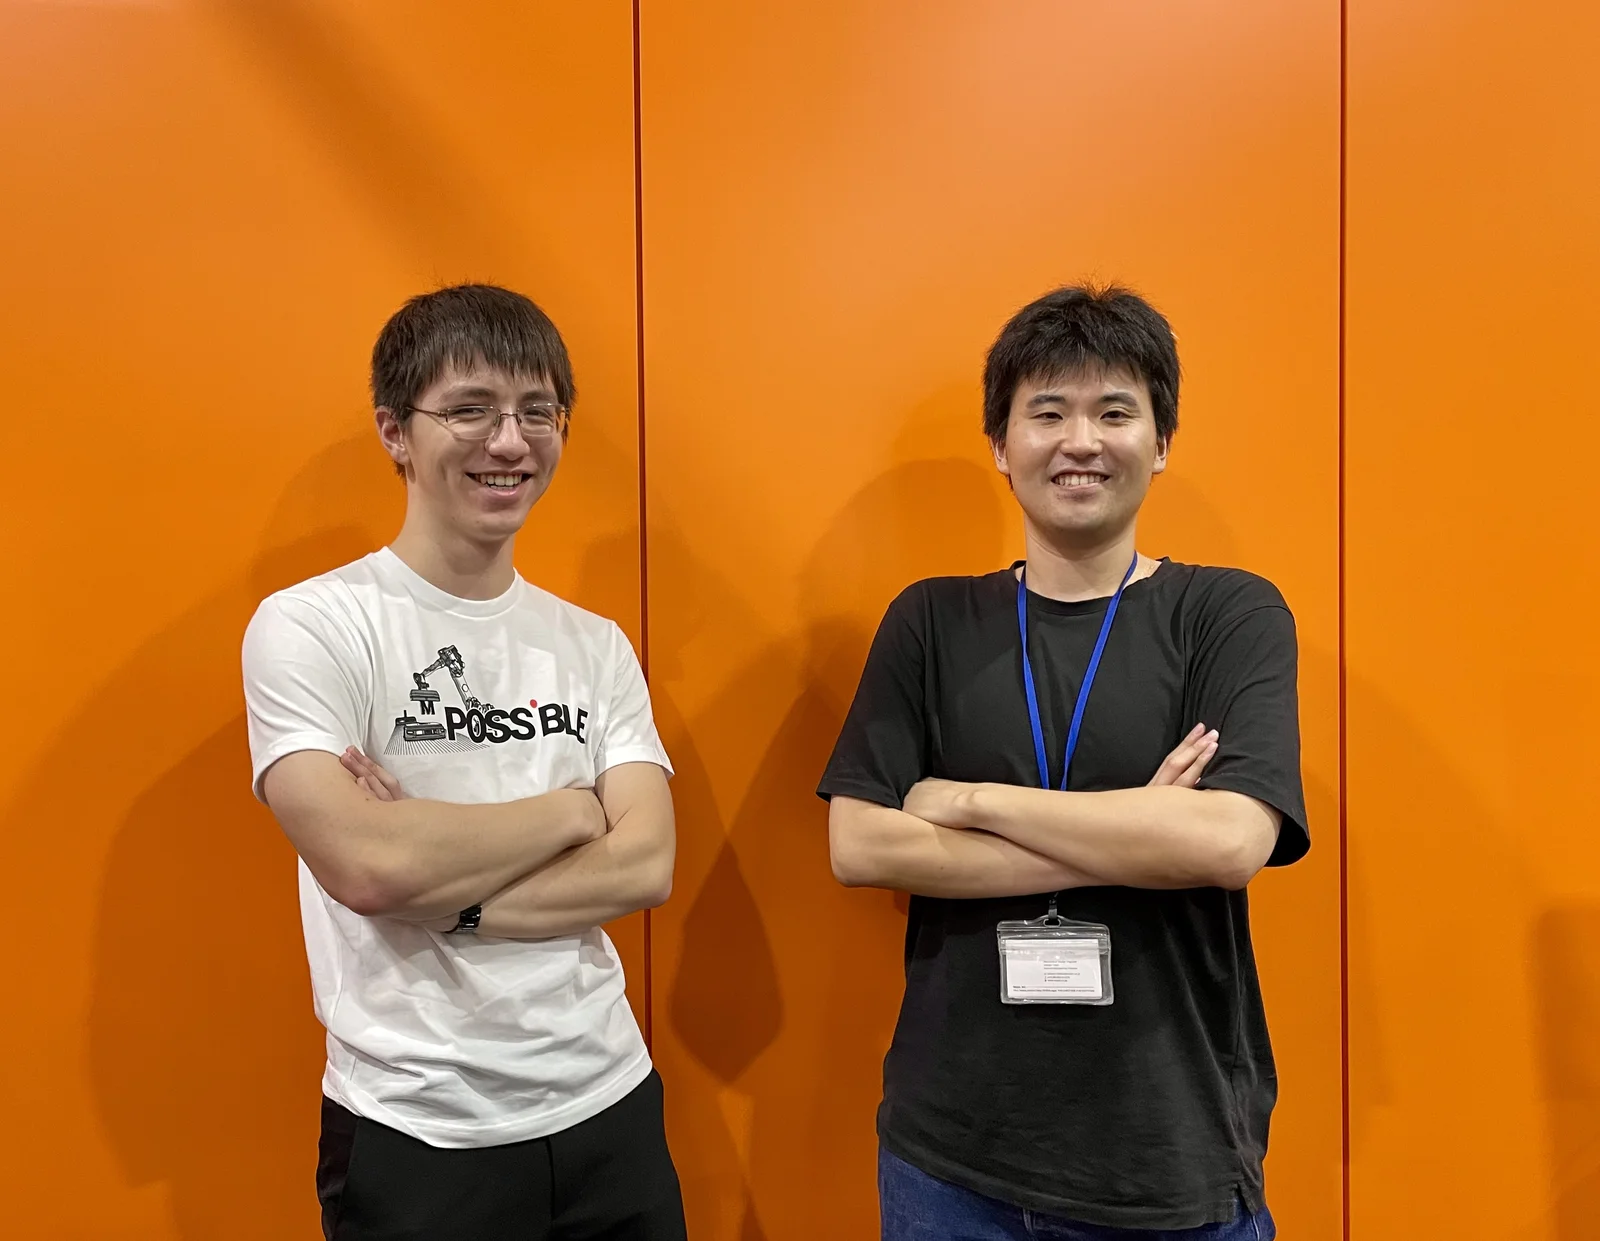
💬 Kenji: 産業用ロボットハンドのダンパーアセンブリの開発を担当しました。物流現場では、オペレーターのミスや未知の外乱によって、ロボットハンドが荷物に意図せず衝突することがあります。その際、側面の吸着パッドが曲がって破損してしまう課題がありました。
そこで私は、垂直方向の衝突エネルギーを吸収して安全にスライド逃げできるダンパー機構を考案しました。衝撃を検知してロボットを即座に安全停止させるセンサーも統合しています。 ハンド全体の重量は約20kgに及びます。2Gの高速加速度運動下でもダンパーが振動でガタつかないよう、様々なスプリング定数を徹底的にシミュレーション・実測し、滑らかで剛性の高い構造を完成させました。
Part 2: Zachary(MIT ロボティクス専攻修士)— 実機アームの自動姿勢生成アルゴリズムを最適化
ーー Zacharyさんがロボティクスを志したきっかけと、Mujinを選んだ理由は?
💬 Zachary: 子どもの頃、巨大ロボットのアニメに夢中になり「いつか本物のロボットを作りたい」と思ったのが原点です。ロボット工学の最先端を走り続ける日本で働くことは長年の夢でした。
来日して驚いたのは、Mujinのサポートの手厚さです。ビザの手配から住居の確保、日本での生活立ち上げまで人事チームが親身にサポートしてくれたため、生活の不安が一切なく初日から開発に没頭できました。
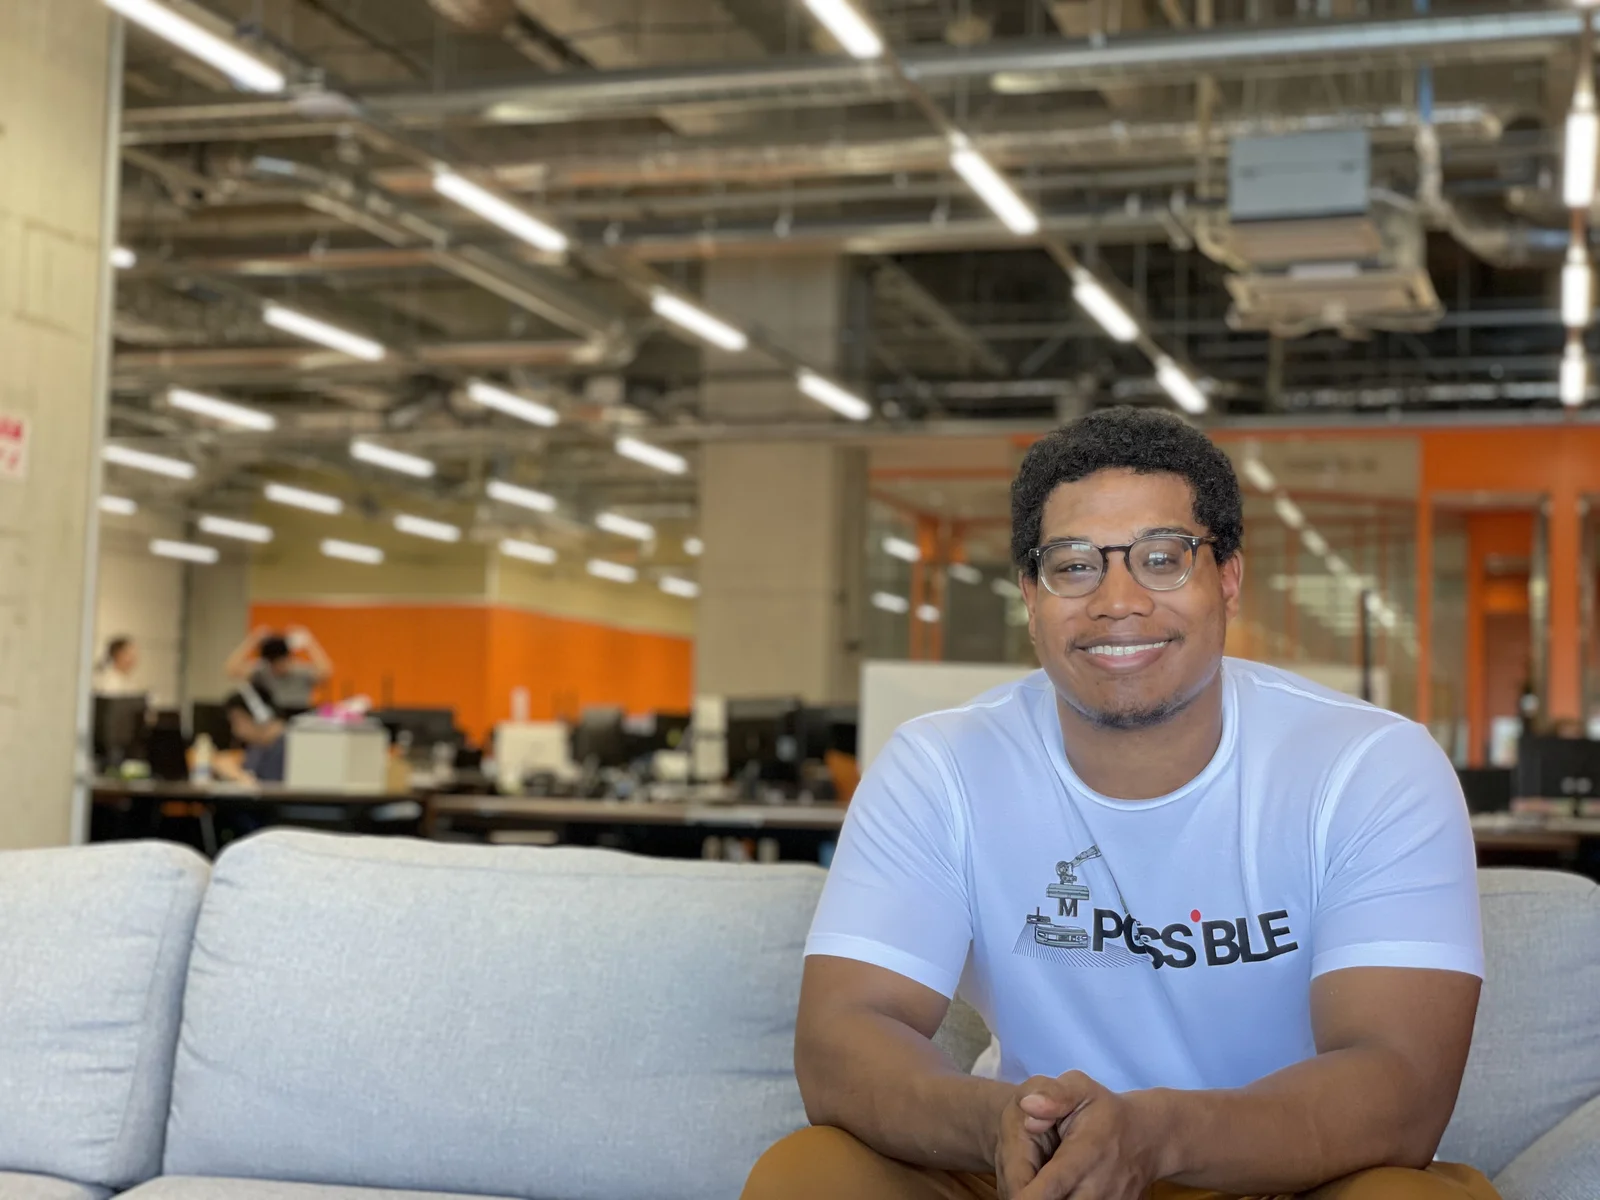
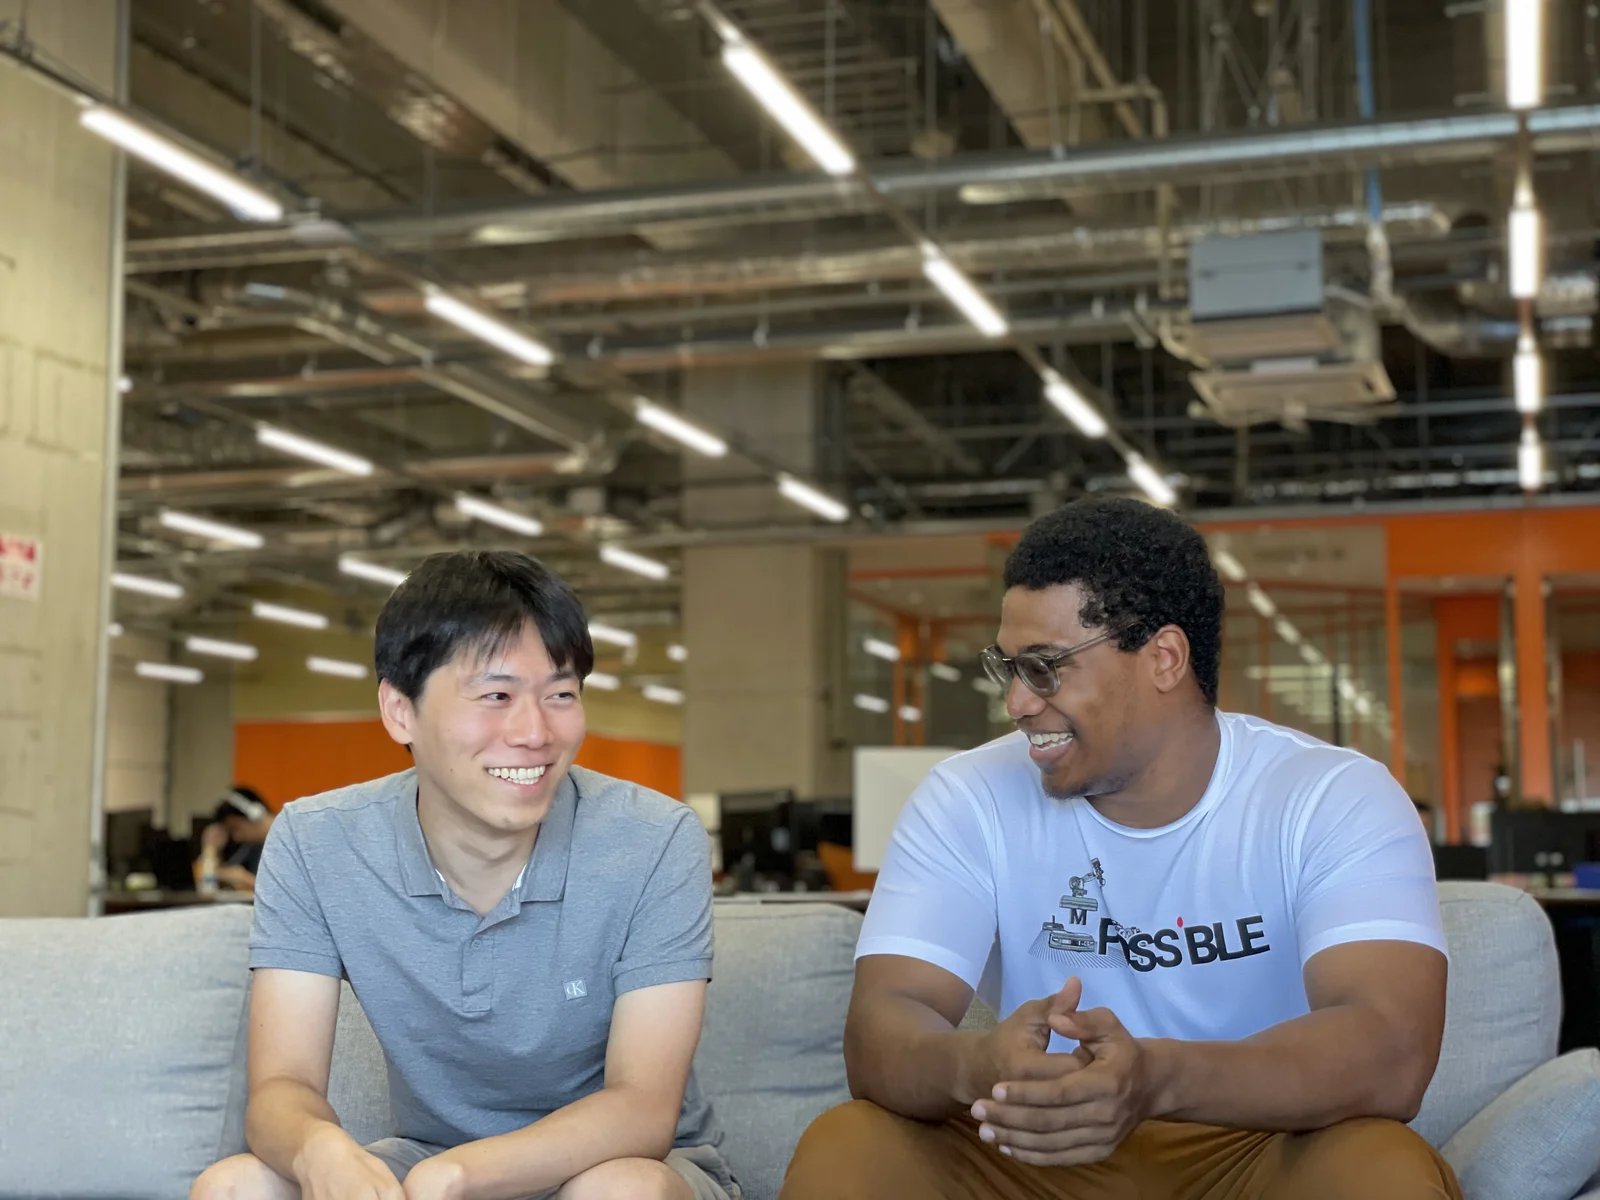
ーー 現場での開発とメンターとの関わりはどうでしたか?
💬 Zachary: メンターのEisokuは本当に素晴らしいエンジニアでした。疑問があればいつでも辛抱強く相談に乗ってくれ、企業環境での課題解決の思考法を徹底的に教えてくれました。ロボティクスチームだけでなく、UIフロントエンドのエンジニアとも連携しながら、Webベースの制御コンポーネント開発にも挑戦しました。
最も刺激的だったのは、Mujinのバリューである**「最高品質の追求(Pursue the highest quality)」**を肌で実感したことです。 最初に実装した自動姿勢生成アルゴリズムは、動作はするものの計算速度が目標に届いていませんでした。メンターと共にボトルネックを一つひとつ解析し、アルゴリズムを極限まで最適化することで劇的な高速化を達成しました。インターンであっても高価な実機マニピュレータを任され、量産システムと同等のクオリティを追求できた経験は、エンジニアとしての自信につながりました。
3. 国際的な学生エンジニアへのメッセージ
ーー Mujinのインターンシップを目指す学生へアドバイスをお願いします。
💬 Kenji: コーディングテストの点数や大学のGPAといった形式的な指標ばかりを気にする必要はありません。それよりも、**「自分が心から情熱を注げる個人のものづくりプロジェクト」**に本気で時間を投資してください。手を動かして何かを作り上げた経験こそが、Mujinで最も評価される強みになります。
💬 Zachary: Mujinは社内の公用語が英語であり、日本語が話せなくても世界最高峰のロボティクス開発に最初からフルコミットできます。何より、インターンを単なる補助要員として扱わず、現場の最前線で動くプロダクトの開発を信頼して任せてくれます。世界を変える自律ロボットを本気で作りたいなら、Mujinは最高の場所です!