---
title: "AGV（無人搬送ロボット）とは？｜搬送工程を自動化する最新技術と「群制御」の真実を徹底解説"
description: "AGV（無人搬送車）の基本概念からAMR（自律走行搬送ロボット）との違い、磁気テープ式・QRグリッド式・SLAM式のタイプ別比較、数十台〜数百台を束ねる「群制御（フリートマネジメント）」の重要性、そして知能ロボットアームとの完全同期まで体系的に解説します。"
type: blog
publishDate: "2021-11-23"
tags: ["Blog", "Mujin", "Logistics", "Technology"]
---

<strong>AGV（Automated Guided Vehicle：無人搬送車／無人搬送ロボット）</strong>は、工場や物流センターにおける搬送作業を人手に代わって自動化する搬送ロボットです。

床面の磁気テープや二次元コード（QRコード）などのガイド、あるいはレーザー・ビジョンセンサー情報に基づいて走行し、重量物やパレット、オリコン（折りたたみコンテナ）などを指定の目的地まで確実に搬送します。フォークリフト型、潜り込みリフトアップ型、牽引型など現場の用途に応じた多様な形状があり、深刻な人手不足や「物流の2024年問題」を解決する切り札として急速に導入が進んでいます。

<div className="my-8">
  <iframe
    className="w-full aspect-video rounded-xl shadow-md"
    src="https://www.youtube-nocookie.com/embed/zbYfIXfynwo"
    title="AGV（無人搬送ロボット）の走行・搬送オペレーション"
    frameBorder="0"
    allow="accelerometer; autoplay; clipboard-write; encrypted-media; gyroscope; picture-in-picture; web-share"
    allowFullScreen
  ></iframe>
  <p className="text-xs text-center text-muted-foreground mt-2">
    物流センターにおけるQRグリッド式AGVの自動パレット搬送オペレーション
  </p>
</div>

---

## 🧭 AGVとAMRの決定的な違い

搬送自動化を検討する際、必ず比較対象となるのが<strong>AGV</strong>と<strong>AMR</strong>です。両者は誘導方式や自律性のレベルが異なります。

**AGV（無人搬送車）**

<strong>有軌道・ガイド誘導方式</strong><br />
床面の磁気テープやQRコードなどのガイドに沿って走行。あらかじめ設定された運行ネットワーク上を正確にトレースするため、停止精度が極めて高く（±数ミリ単位）、高密度な定点受け渡しや高速走行に優れます。

**AMR（自律走行搬送ロボット）**

<strong>無軌道・SLAM自律回避方式</strong><br />
LiDARセンサーやカメラで周囲環境の三次元マップ（SLAM）をリアルタイム構築しながら自律走行。障害物や歩行者を検知すると自ら迂回ルートを算出するため、人とロボットが頻繁に交錯するフレキシブルな通路に適します。

---

## 📦 AGVを導入する3大メリット

日本産業車両協会の調査によると、国内の無人搬送車納入台数は年々増加を続け、過去最高を更新し続けています。現場がAGVを導入する背景には、以下の3つの大きなメリットがあります。

**1. 重量物搬送の重労働からの解放**

作業者の腰痛や離職の大きな要因となっていた「数百kg〜1トンのパレット搬送」や「長距離の台車押し作業」を代替。作業員は検品や出荷管理などの付加価値業務に専念できます。

**2. 搬送遅延と人的ミスの撲滅**

上位システム（WMS/WCS）の出庫オーダーとリアルタイムに連動。指示の聞き間違いや商品の取り違え、搬送先の間違いといったヒューマンエラーを根本から排除します。

**3. 柔軟なレイアウト可変性**

床面に固定設置される大型コンベヤと異なり、人が横断できる通路スペースをそのまま共用可能。床面ガイドの更新や制御マップの変更だけで、品目変動や季節波動に柔軟に対応できます。

---

## 🔍 AGVの主要3タイプ比較

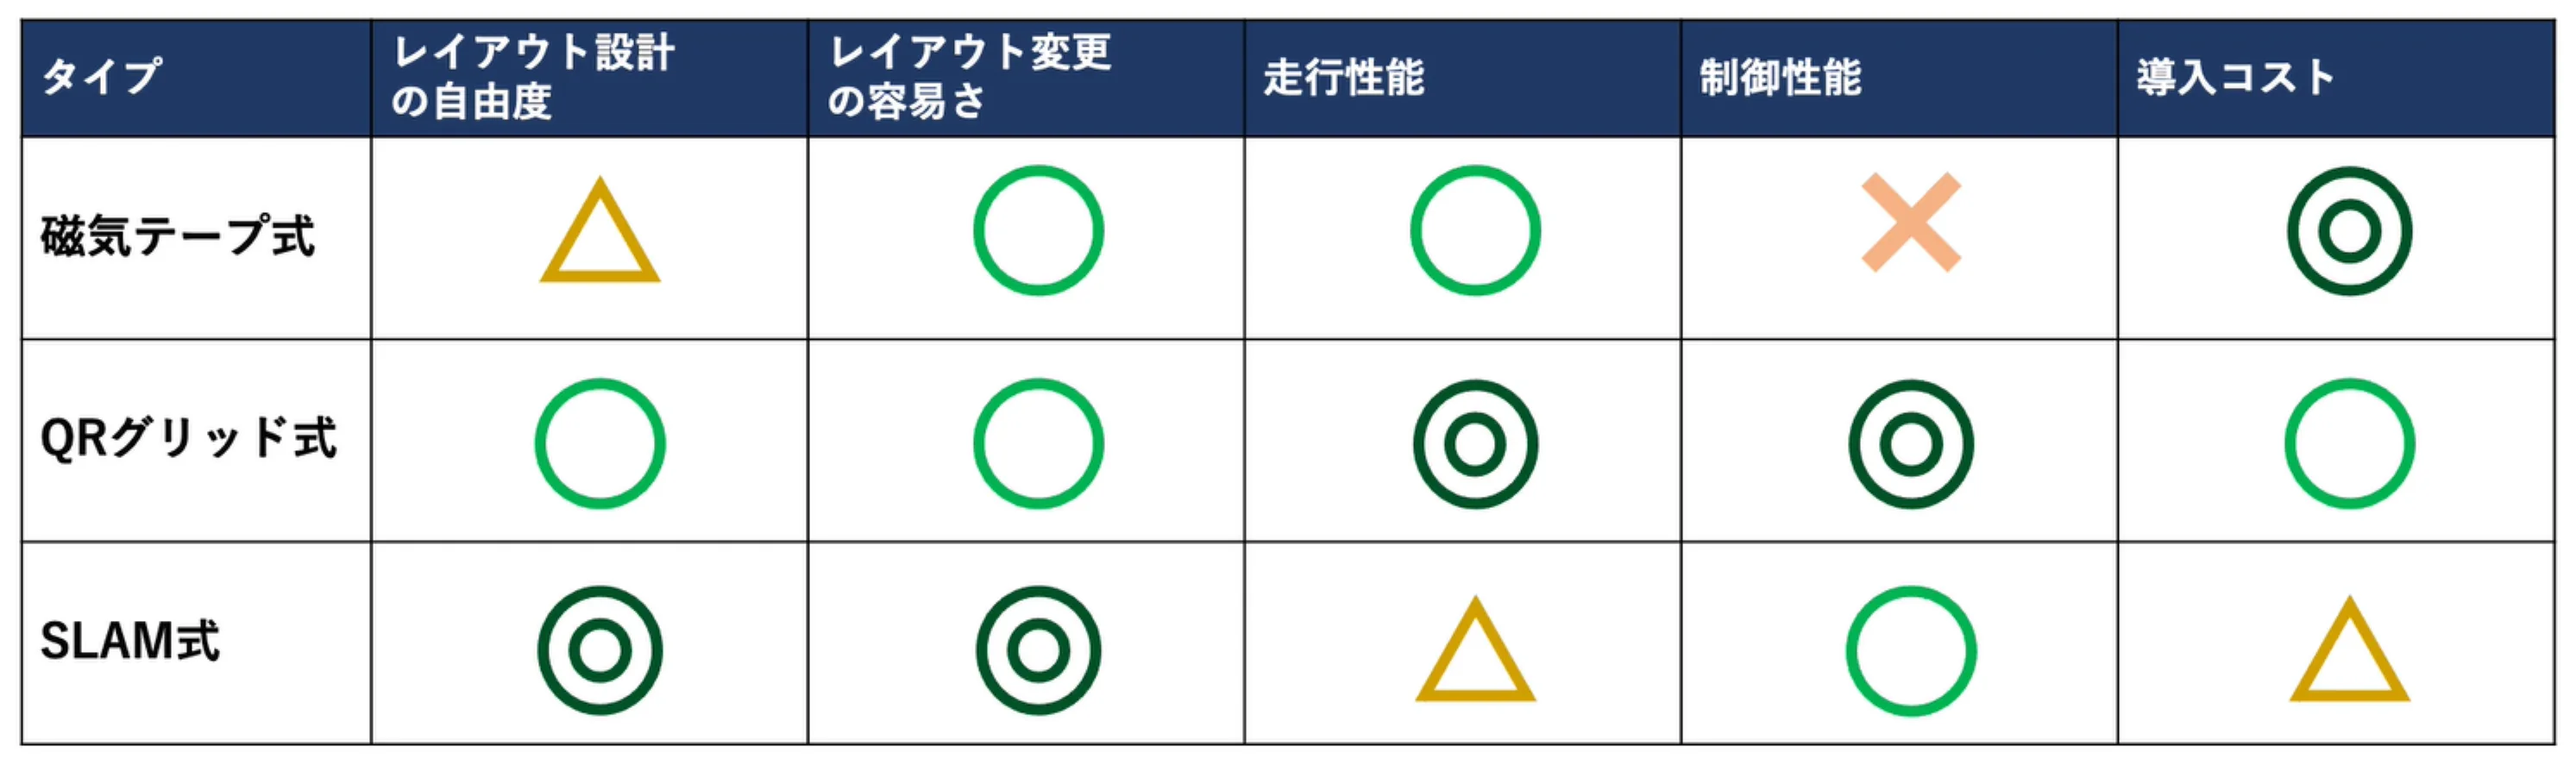
AGVは誘導方式によって大きく3種類に分類され、走行安定性やコスト、群制御のしやすさに明確な違いがあります。

| タイプ | 誘導方式 | メリット | デメリット | 主な適性 |
| :--- | :--- | :--- | :--- | :--- |
| <strong>① 磁気テープ式</strong> | 床面の磁気テープに沿って走行 | 導入コストが安価。直進・追従の走行安定性が高い | テープの摩耗・剥がれ補修が必要。分岐・合流が増えると制御が複雑化 | 単純な往復搬送ライン、初期費用を抑えたい製造ライン |
| <strong>② QRグリッド式</strong> | 床面の二次元コードを車底カメラで読み取り | <strong>停止精度が高く、超高密度な群制御（数百台規模）が可能</strong>。省スペースで定点旋回 | 床面へのQRシール貼付が必要。屋外や粉塵の多い悪環境には不向き | <strong>EC大規模倉庫、重量パレット搬送、ロボットアーム連携</strong> |
| <strong>③ SLAM式 (AMR)</strong> | レーザー・カメラで周囲特徴を認識 | 床面工事が一切不要。障害物を自律的に迂回走行 | 荷役位置決め精度が環境に依存。長距離走行時の位置ズレ補正が必要 | 人とロボットが頻繁に行き交う混在通路、頻繁な配置変更 |

<figure className="my-8 text-center">
  <img
    src="/blog/2021/11/AGVタイプ比較表2.webp"
    alt="AGV方式別比較表（磁気テープ式・QRグリッド式・SLAM式）"
    className="rounded-xl shadow-md w-full object-contain max-w-2xl mx-auto bg-white p-4 border border-border"
  />
  <figcaption className="text-xs text-muted-foreground mt-2">
    搬送物、タクトタイム、建屋環境に応じたAGV誘導方式の選定基準
  </figcaption>
</figure>

---

## 🚦 大規模現場の成否を分ける「群制御（フリートマネジメント）」の真実

搬送ロボットを1〜2台導入する実証実験（PoC）では問題にならなくても、<strong>数十台〜数百台を本番稼働させた瞬間に搬送効率が著しく低下する最大の原因が「群制御（フリートマネジメント）」の不備</strong>です。

### 「AMRなら自律回避するから群制御は不要」という最大の誤解
業界でよく見られる誤解に、「AMRは障害物を自分で避けて走るから、高度な群管理システムはいらない」というものがあります。しかし、これは<strong>大規模現場では明確な間違い</strong>です。

数百台規模のAMRが狭い倉庫通路を行き交う現場で、各車両が個別の判断だけで障害物を避けようとすると、<strong>狭い通路での鉢合わせにより双方が回避と停止を繰り返して膠着（デッドロック）したり、過度な迂回によって到着時間が大幅に遅れる事態</strong>が発生します。

したがって、多数台の搬送ロボットを滞りなく動かすためには、全車両の位置と未来の移動予定を一元監視し、交通整理を行う<strong>強力な群管理システム（Fleet Management System: FMS）が絶対に不可欠</strong>です。

### 群制御を支える4大コアアルゴリズム

**1. タスクの動的割り当て（最適ディスパッチ）**

出庫・入庫タスクが発生した際、各車両の「現在位置」「積載状態」「バッテリー残量（SoC）」「予定完了時刻」を総合評価し、最も空走ロス（荷物を載せずに走る無駄）の少ない車両へミリ秒単位でタスクを自動配分します。

**2. 時空間予約（4D経路計画）と交差点の排他制御**

二次元のマップ座標だけでなく「時間軸」を加えた時空間（Time-Space）で経路を事前予約。交差点や合流ポイントでの鉢合わせを未然に防ぎ、減速・停止を最小限に抑えてスムーズな交差運行を実現します。

**3. 動的渋滞回避と自律デッドロック解除**

前方のコンベヤ荷待ちや作業者の滞留による混雑を先回りして検知し、後続車の運行ルートをリアルタイムに迂回路へ再計算。予期せぬトラブル時も、バック走行や待避エリアへの誘導プロトコルで自動復帰します。

**4. スマート充電（待機時間の自動継ぎ足し充電）**

タスクの合間の待機時間（アイドル時間）を自動検出し、数分単位で自動充電ステーションへ移動してこまめに継ぎ足し充電。車両を一斉停止させることなく、24時間365日の連続稼働を可能にします。

---

## 🤝 Mujinのパレット搬送AGV：ロボットアームとのミリ秒完全同期

Mujinでは、大規模物流センターや製造工場の高スループット荷役を実現するため、<strong>QRグリッド式パレット搬送AGV</strong>を採用しています。

### なぜ重量物搬送に「QRグリッド式」が選ばれるのか？
1トンを超える重量パレットを搬送する場合、知能パレタイザーやコンベヤへの受け渡しにおいて<strong>ミリ単位の停止精度</strong>が要求されます。
SLAM式AMRは周囲の荷物の積み方や照明の変化によって数センチの位置ズレが生じることがありますが、QRグリッド式は車底の高速高解像度カメラで床面の絶対座標コードを直読みするため、<strong>環境変化やタイヤのスリップに左右されず、常に±数ミリ以内の精密位置決めを保証</strong>できます。

### 従来の分断を克服する「MujinOS」の単一頭脳統合
一般的な現場では、「AGVの群制御サーバー」と「ロボットアームのコントローラ」が別々のメーカーで構築されており、PLC接点信号やネットワーク通信を介して受け渡しを行っています。この構造では、<strong>通信ハンドシェイクや安全確認のために1回あたり1〜3秒のタイムロス（荷待ち時間）</strong>が発生していました。

<div className="border border-border rounded-2xl p-6 bg-card shadow-sm my-6">
  <h4 className="text-base font-bold m-0 pb-2 border-b border-border">MujinOSによる統合アーキテクチャの強み</h4>
  <p className="text-sm text-muted-foreground mt-3 mb-0">
    Mujinは、自社開発の統合プラットフォーム<strong>「MujinOS」</strong>により、知能ロボットアーム（脳・目・手）とパレット搬送AGV（足）を単一のデジタルツイン空間上で統合制御します。
  </p>
  <ul className="mt-3 space-y-2 text-sm text-muted-foreground list-disc pl-5">
    <li><strong>完全同期アプローチ：</strong> AGVが停止位置へ差し掛かる直前から、ロボットアームが先行して下降動作を開始。AGVが停止した瞬間にパレットへ荷物を着地させ、即座に出発指示を出します。</li>
    <li><strong>位置決め治具の削減：</strong> 3DビジョンがAGV上のパレット姿勢をミリ秒単位でリアルタイム計測するため、高価な機械的芯出し治具（センタリングガイド）が不要。</li>
    <li><strong>スループットの最大化：</strong> システム間の無駄な待ち時間を極限まで削減することで、時間あたりの搬送・処理能力を従来の個別インテグレーション比で大幅に引き上げます。</li>
  </ul>
</div>

---

## 🚀 物流自動化シリーズ 関連記事

**[物流ロボットとは？](/ja/blog/logi)**

AGV、自動倉庫、パレタイザー、ピースピッキングなど物流ロボットの全容を解説。

**[パレタイザーの特徴解説](/ja/blog/palletize)**

混載パレタイズの自動計算から3種の什器対応、PALTAC様・アズワン様の実績。

**[WMS・WCS・WESとは？](/ja/blog/wms-wcs-wes)**

倉庫を頭脳として統括する3大システムの役割とロボット連携の全体最適化。